DPS调度算法详解
实际上AGV调度系统问题已经被研究的很多了,这个问题的有很多相关的纯数学研究,如 Flowshop scheduling:https://en.wikipedia.org/wiki/Flow-shop_scheduling。在Simple的调度逻辑中,我们使用以下思路:
- 定义交管问题为资源的获取和释放。一个场景中具有多个路点。一台车可以拿着一个或多个路点的占用权。当一台车只拿着一个路点的占用权时,它只能呆在原地不懂。如果它拿着一个或多个路点的权限时,则可在这些路点间任意移动。车不应该处于它没有拿到路点权限的位置。(ai配图)
- 将交管需求简化为该数学问题:“有N个进程,每个进程各自有M_{n}个要顺序获取的资源R_{mn},每个进程拿到了下一个资源就会释放上一个资源。问是否存在至少一种资源获取序列,使得所有进程都能拿到最后一个资源?”。(ai配图-问题A)
我们先考虑两车间的情况:两台车A,B分别要顺序获取m,n个资源。容易想到用一个m*n的矩阵就可以穷尽A,B两车的全部获取资源的状态。于是我们可以得到问题A中N=2的情况的精确解:
使用动态规划方法来规划两车之间的通行顺序。
使用动态规划方法来规划两车之间的通行顺序。设通行矩阵D[i,j]表示车A获得了第i个资源、车B获得了第j个资源时的状态。D[i,j]=1表示该状态可达,D[i,j]=0表示该状态不可达。那么有如下状态转移方程:
D[i,j] = 1 当且仅当:
- (i,j)位置的资源不存在直接冲突
- 满足下列条件之一:
- D[i-1,j]=1 且 车A从i-1到i的路径不与车B在j位置发生冲突
- D[i,j-1]=1 且 车B从j-1到j的路径不与车A在i位置发生冲突
边界条件为D[0,0]=1,意为AB辆车初始状态没有冲突。如果D[m,n]=1则说明存在可行的通行顺序。(ai配图-动态规划状态转移)
这个动态规划算法的时间复杂度为O(mn),空间复杂度为O(mn)。在实际实现中,我们使用一个1024×1024的二维循环数组来存储这个状态矩阵,并用位运算来记录更多的状态信息(如是否检查过该状态、是否存在道路冲突等)。
这种动态规划方法可以处理大多数冲突类型:如基于包络判断运动路线冲突、可达性等;只要能将这些约束规约为两车之间的约束的都能使用通行矩阵表达。这些冲突类型仅仅是增加了一些状态递推时判断的条件。
使用搜索方法来预测/规划多车之间的通行顺序。
虽然使用动态规划方法已经能够遍历地处理两车之间地通行情况,然而当车辆数量超过2台时,问题的复杂度会急剧上升。对于N台车的情况,如果仍然使用类似的动态规划方法,需要一个N维的状态矩阵,时间复杂度将达到O(M^N),其中M为平均每台车需要获取的资源数量。这在实际应用中是不可接受的。
SimpleCore中采用了一种启发式的”推进”算法来处理多车的情况:
- 首先使用上述动态规划方法计算任意两车之间的可行通行顺序
- 当一台车请求获取新资源时,系统会模拟其他车辆的推进过程,检查是否存在死锁风险
- 如果所有车辆都能推进到各自的目标位置,则允许该车获取资源;否则视情况拒绝请求这种方法虽然不能保证找到最优解,但能在可接受的时间内找到可行解,且能有效预防死锁的发生。在实践中,我们还引入了”汇点”(永远允许通过)和”逃逸路径”(当检测到死锁风险时的预备路径)等机制来提高系统的鲁棒性。(ai配图-推进算法示意)
实际工程需要处理地细节问题
以上是一个大致的系统描述,在实际工程应用中还需要处理以下问题:
- 每个“进程”,aka,车:虽然最少拿到两个资源。不一定会拿到下一个资源时立刻释放上一个资源。
- 路线可能只发一半,可能到了某个位置后才会确认车辆接下来继续走到哪里,但那个位置会堵塞交通,导致路线规划不了。(使用escape)
- 比较复杂的冲突关系,包括业务冲突、运动路线冲突等。(使用包络)
- 路线可能会因为业务的改变而中途改变,立刻停车位置可能堵塞交通,继续行走浪费里程(使用劫持)
- 有些车因为业务需要,需要相对于其他车提前到达某个点来操作。(使用资源冲突矩阵)
- 配发资源的时候需要最优化发放顺序。虽然可能多种方案都可行,但可能有些方案更好。(Johnson’s rule)https://en.wikipedia.org/wiki/Johnson%27s_rule
- 调度内核运行原理
跳到导航跳到搜索SimpleCore保证静态的任务和路线一定能够完成,从而简化了机器人车队调度的开发困难。静态指路线一旦下发一般不会改变,交管保证满足该路线一定能执行到位且不会发生死锁(即通过死锁预防算法),相对于“解死锁”方法,“死锁预防”方法可以满足在大量工业场景中的工艺需求,如过风淋门、叉车等不允许折返的场景。当然,SimpleCore也支持动态更改路线的需求。所有路线的增加和变更都会进行交通规划计算,保证场景的正常运行。SimpleCore也提供了多种方便路线设计和变更的机制。
目录
1交管计算原理
2可编程的路径搜索算法
3路径编译
4总体任务逻辑
5总结
交管计算原理
SimpleCore使用动态规划和搜索方法(DPS算法)进行交通管制。首先使用动态规划计算双车间的通行矩阵,然后在实际车辆需要上锁时,通过进行剪枝的搜索算法进行多车死锁可能性检测并决策。详细的算法可以参考DPS调度算法详解。
用户可以完全不再关注交管,DPS算法几乎在所有情况下得到正确交管顺序。不过由于算法的取向较为保守,可能在多车长路径交管冲突上选择要求人工介入判断,也可通过调整参数强制要求算法自动判断。
可编程的路径搜索算法
在SimpleCore框架中,路径搜索算法采用了一种高度可编程的方式,通过Heuristics(启发式)系统来实现灵活的路径规划。其核心是基于A算法的变体,结合了反射机制和特性(Attribute)系统,这种设计允许开发者为不同类型的车辆和场景定制搜索行为,而不需要修改核心搜索算法。详细的对路径搜索用法可见使用手册 – 寻路启发器功能 – MDCS wiki。 系统采用的是启发式优先搜索算法(类似A*),通过以下关键组件实现:
优先队列(Heap):维护待探索节点,按优先级(代价+启发值)排序
上下文信息(SearchStat和Container等):表示搜索状态,包含当前位置、累计代价、优先级、路径信息、状态标记等
启发式函数:通过自定义方法计算节点的评估值,指导搜索方向
路径编译
路径编译器将计划路线(表示为站点和路线的序列)转换为 AGV 可以理解和执行的可执行代码。这种转换过程可通过模板或插件的方法完成,类似于编译器。其使用方法见:使用手册 – Simple:coder(路径编译器)机制详解 – MDCS wiki路径编译的方法允许:
车辆特定行为:不同的车辆类型可以有不同的代码生成策略
站点特定操作:在特定站点的特殊操作(如装载/卸载,调整避障范围,或者为了解决一致性问题对站点微调等)
轨道特定参数:速度控制、方向控制等
复杂条件:可以使用javascript或者c#程序判断复杂条件(如一口气生成全向磁导航车的控制序列)
总体任务逻辑
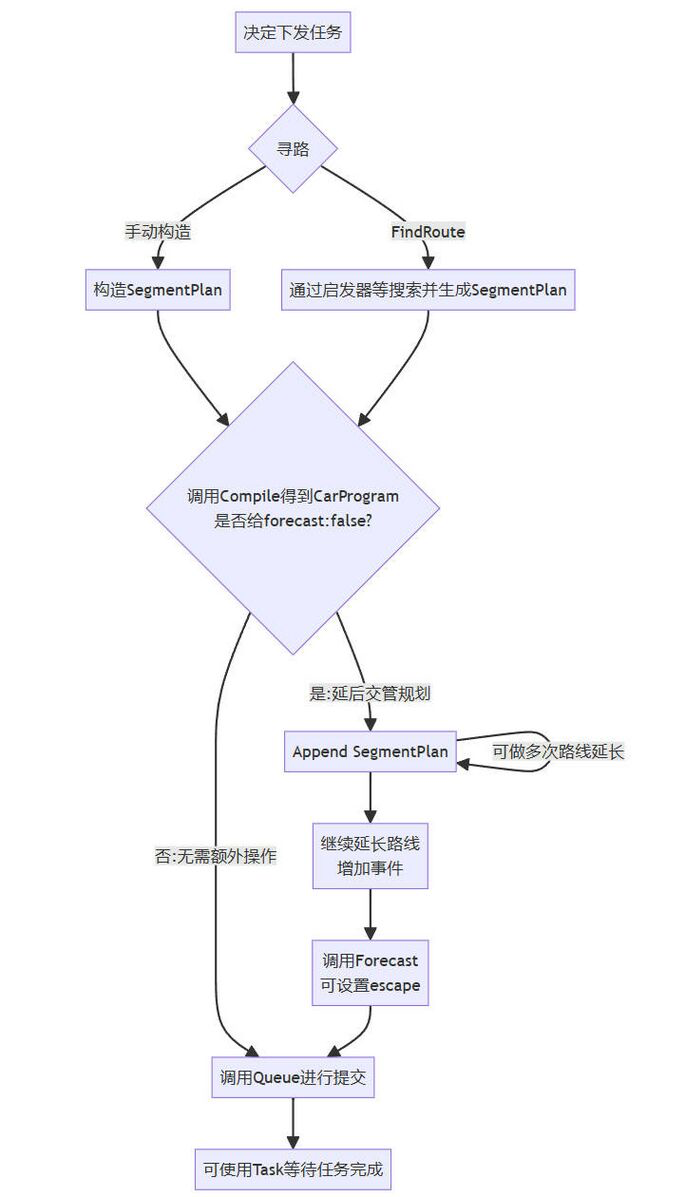
下发任务流程图
下发任务时,首先进行寻路,如通过FindRoute生成一个SegmentPlan,或者手动构造一个SegmentPlan。然后调用Compile方法得到CarProgram。Compile方法默认会做交管规划,若在参数中给了forecast:false,接下来可以Append多个SegmentPlan来继续延长路线并增加事件。
无论Append与否,由于CarProgram需要做交管规划,若参数中给了forecast:false,则需要调用Forecast。调用Forecast时可以给一个escape参数,为一个SegmentPlan,用来设定逃逸路线,该路线只参与交管规划而不执行(可参见交管规划原理)。最后需要调用Queue进行提交。
CarProgram一旦经过规划,必须提交,否则不允许后续生成针对该车的CarProgram。执行期间和Simple设计的交互几乎仅限于交管,详见AGV任务运行逻辑 – MDCS wik
对于每个车,当前运行的CarProgram执行完毕后,可以继续执行下一个CarProgram。
总结
SimpleCore调度将AMR调度转换为“图的资源占用与释放”问题。首先启发式深度优先搜索寻路,可同时搜索可行区域、进行热力计算,并做好流量分配。资源(站点)获取顺序动态规划预计算,执行任务前通过动态规划预先搜索通行顺序的解空间,可通过包络、可达性预计算避免车体和静物之间的物理冲突。最后资源(站点)序列编译为动作脚本,而动作脚本可以完全离线执行,机器人仅在资源上锁/解锁时需要与调度通信。这使得本预计算集群调度具有以下优势:
高抽象化 将AMR调度的底层数学问题剥离,软件工程架构更有优势。更容易针对不同车型和业务场景进行交付适配,可应对业务和资产快速变更的时代需求。
高适用性 自动通行顺序预计算,无需针对不同业务场景人工配置交管规则。
低通信复杂度 通信次数极低。AMR的任务已经预计算,网络波动时,不会导致AMR动作失控,AMR将在网络恢复后接续最新交管信息。
低算力需求 相对于“遥控作业型”调度,预计算调度的算力需求低。数百台AMR的交管可在普通个人电脑上运行,无需高配置的服务器工作站。