

什么是百剑的混合调度系统?
- 赤蟹百剑,机器人开源社区
混合调度
一款专注于控制移动机器人的工业APP软件,它由赤蟹科技团队,使用的自研引擎IDE开发,10年的时间,迭代成工具链:硬件管理,生产管理,数据采集!
APS 高级排产
多约束智能排产,优化生产计划与资源利用率,快速响应订单变化。
MES 生产执行
生产过程实时管控与追溯,工序透明、质量闭环、数字化现场。
RCS 机器人调度
100多个品牌的机器人统一调度,交通管制、任务分配、路径优化一步到位。
WCS 仓储控制
连接 WMS 与设备层,实时下发并监控输送线、堆垛机、穿梭车指令。
WMS 仓储管理
库存、库位、出入库全流程管理,支撑精益仓储与可视化看板。
SCADA 数据采集
设备数据实时采集与监控,为运维、预警与决策提供统一数据底座。
通过工具链,为了满足不同场景、不同品牌的机器人设备、不同软件定制开发的需求,赤蟹IDE引擎采用了组态化设计,系统由底层框架、算法单元、工具链、地图编辑器等基础单元构成,通过All in one的平台软件的方式,来解决工业物流场景的所有工程师问题!
赤蟹IDE引擎做混合调度系统APP时,主要核心思路:
1.如何保证软件系统的安全和稳定?百剑混合调度系统采用组态化设计思路,系统本身由算法集和工具集,通过地图编辑+二次开发实现项目交付。移动机器人行业,项目传统做法是让工程师在现场做二次开发,而百剑混合调度系统,已经将底层代码编程和调试的工作开发完成,现场人员只需要安装软件即可使用,提高了软件的稳定性,同时降低了交付工程师的对技术的依赖。赤蟹科技自研引擎IDE,不使用第三方工具包、程序集的,不受限于软件版权问题。为了达到兼容性,赤蟹科技自建技术开源社区,并开放脚本源码给用户,通过开放和共创的模式保证技术去中心化。
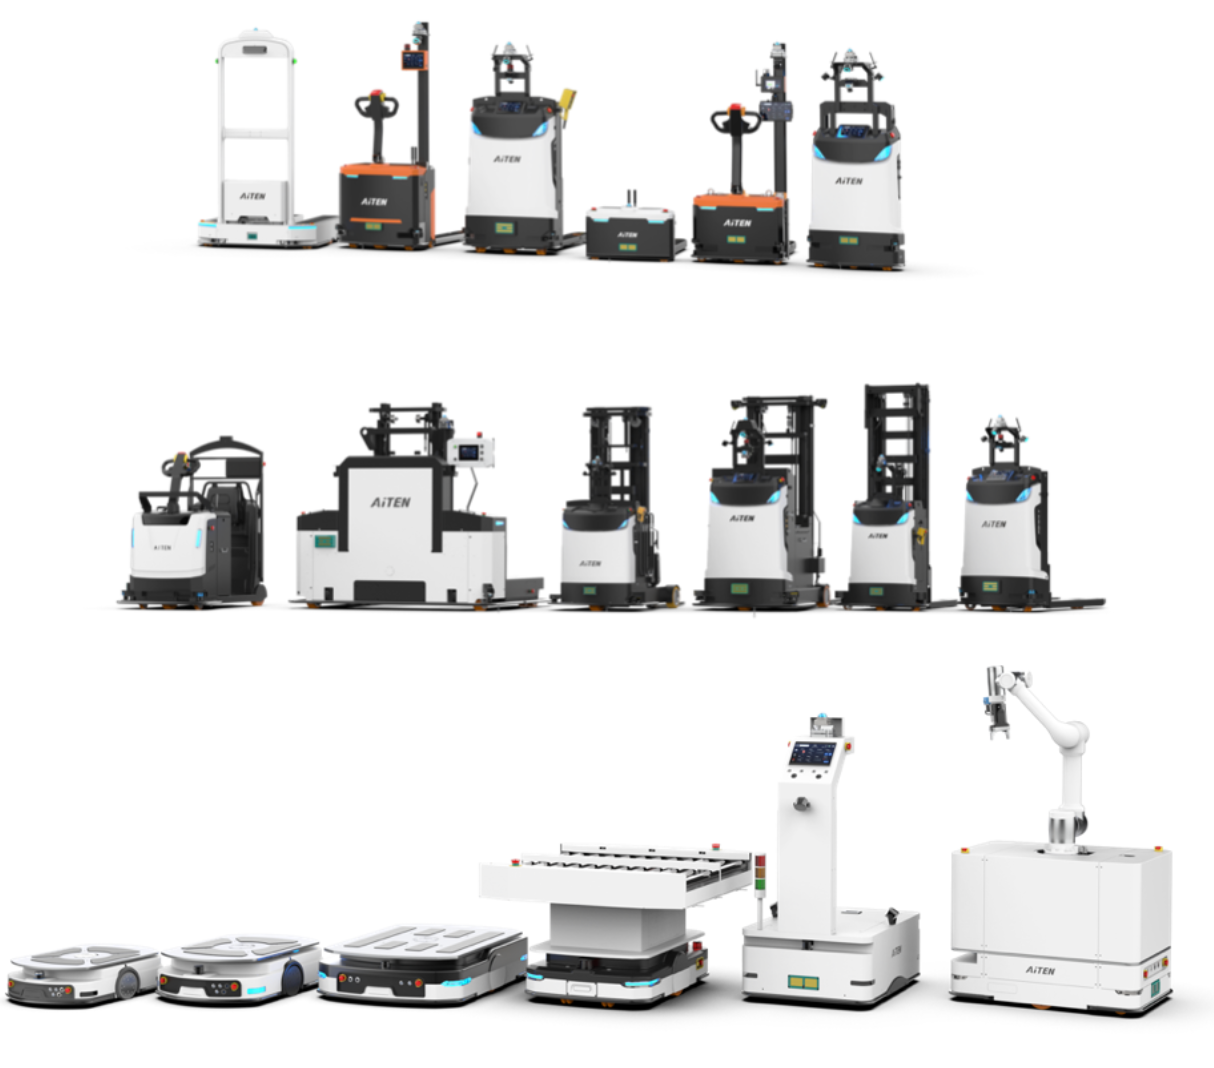
2.机器人品牌有几百家,如何做到兼容性和通讯兼容性?混合调度系统内嵌了市场中常用的通讯手段(Tcp/IP、Http、ModBus、HTTP、Mqtt、S7、OPC等),并且留有通讯接口,可以通过脚本编程可以迅速接入任何一个机器人厂家的硬件设备,人型机器人,狗式机器人,无人机,Agv、Rgv、电动门、电梯、转盘、电子围栏等以及未来的新型的机器人。随着机器人市场技术的开放,百剑混合调度系统已经完成包括仙工、科聪、海豚,海康、新松等40多家机器人的接入,以及后续人型机器人的接入。
兼容市面上所有机器人协议:
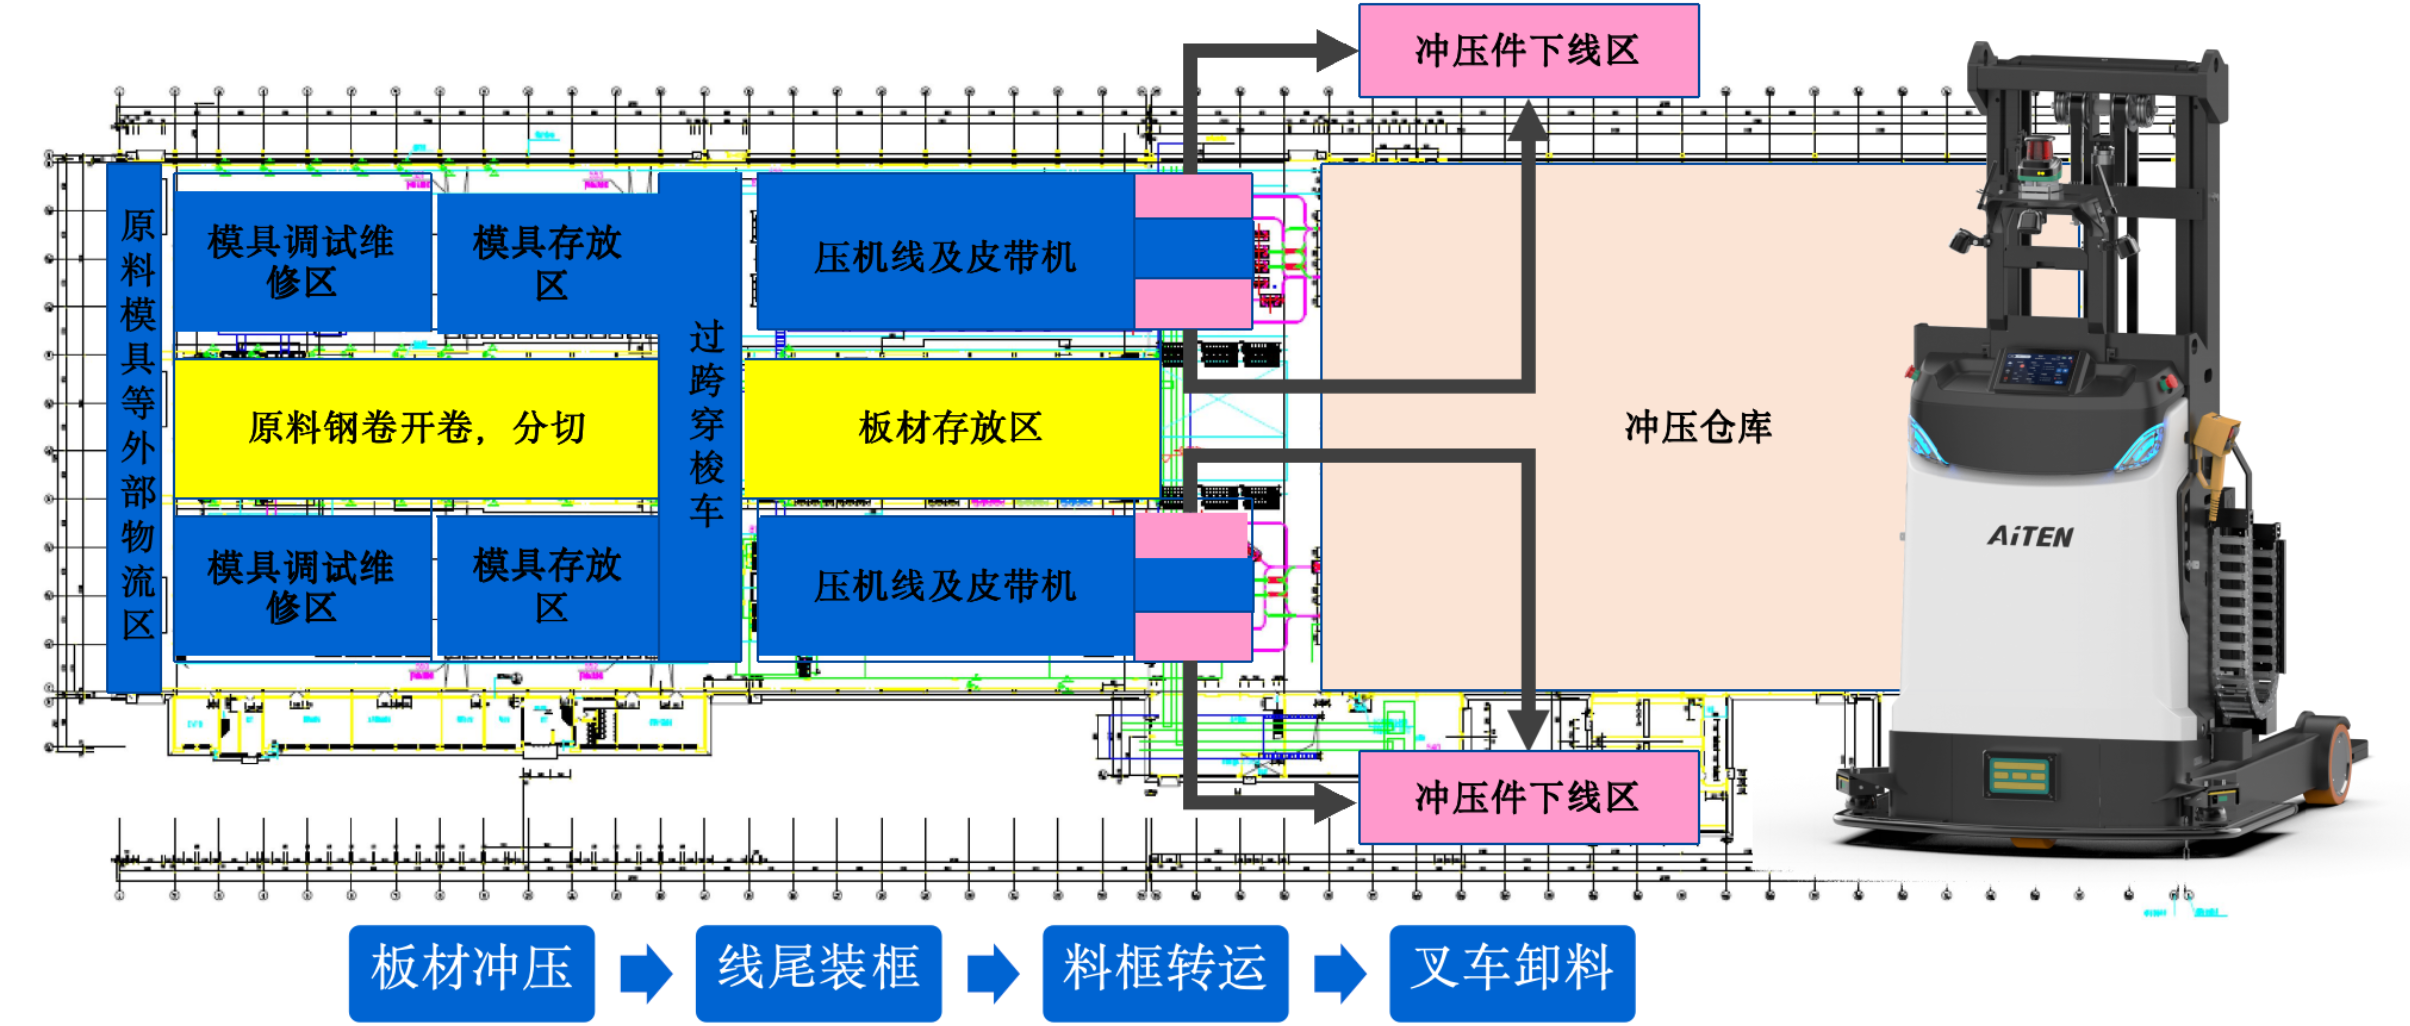
百剑混合调度系统,如何做到敏捷开发?系统提供了地图编辑器,脚本编辑器,提供IDE工具,配合属性管理器调节内部算法集的参数,能让客户更快的交付自己的机器人项目,以及改造之前的机器人项目,还有就是掌握调度系统技术后,可以自行的做二次开发。
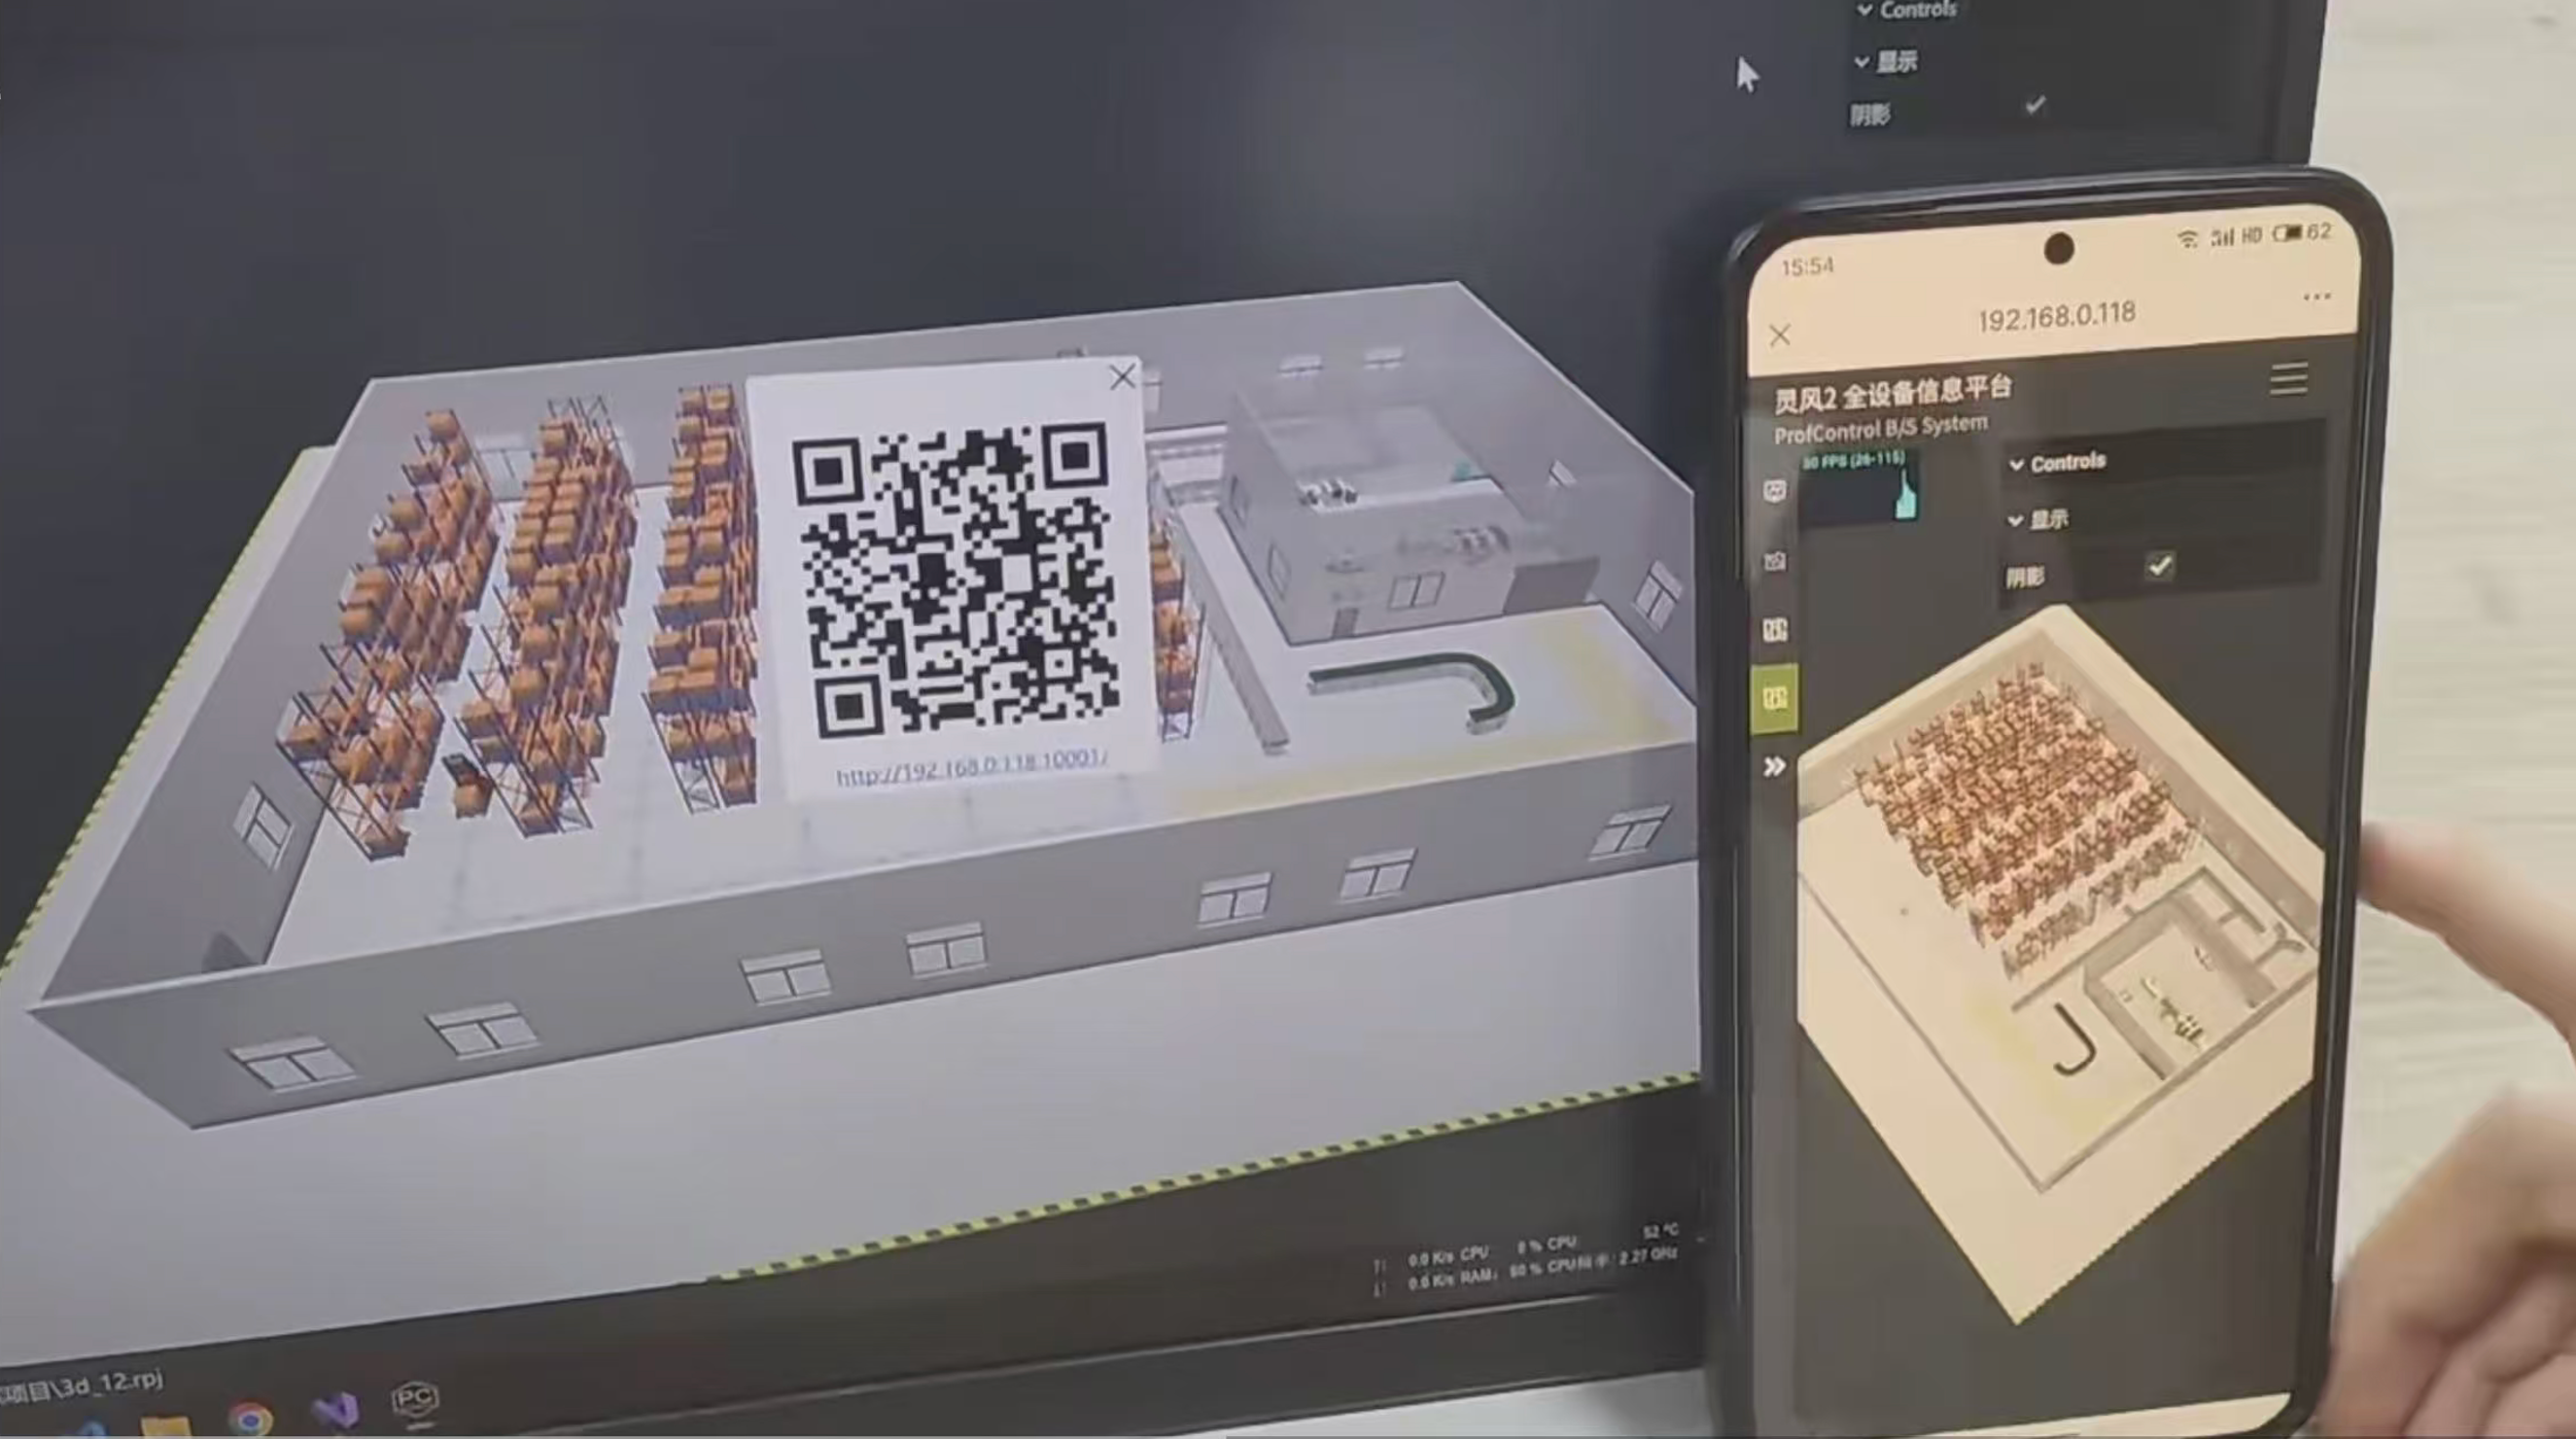
如果客户有很多生产系统平台,MES和WCS等如何对接开发?百剑混合调度系统采用了C/S+B/S双架构融合。C/S方案具有极高的运算性能,配合自研的地图引擎可以实现30k+地图元素的流畅编辑,同时配合高效算法集可以实现几百台机器人的大规模的混场使用;B/S方案具有极强的跨平台特性,同时可兼容电脑、平板、手机、PDA、智能电视,等一切具有标准浏览器的快速接入和功能定制。
赤蟹科技的开发引擎IDE,为了帮助更多的伙伴做混合调度系统,会提供百剑混合调度系统,同时提供大量的教程,视频,技术文档,开源代码等,欢迎伙伴来学习交流!

二、百剑混合调度系统的核心核心功能
⭕ 赤蟹IDE为什么要自研的机器人地图引擎?
机器人用在工业制造场景,其实和物流自动化行业的应用场景类似,存在超大规模厂房(10万平方以上)、机器人集群(1000台以上),开源的ROS社区,Open TCS等开源社区,以及普通的商用二维引擎(Qt、WPF、Swing等)很难满足工程师的,流畅编辑和使用的要求。
我要喊卡 https://weixin.qq.com/sph/AyiP7FIhMo
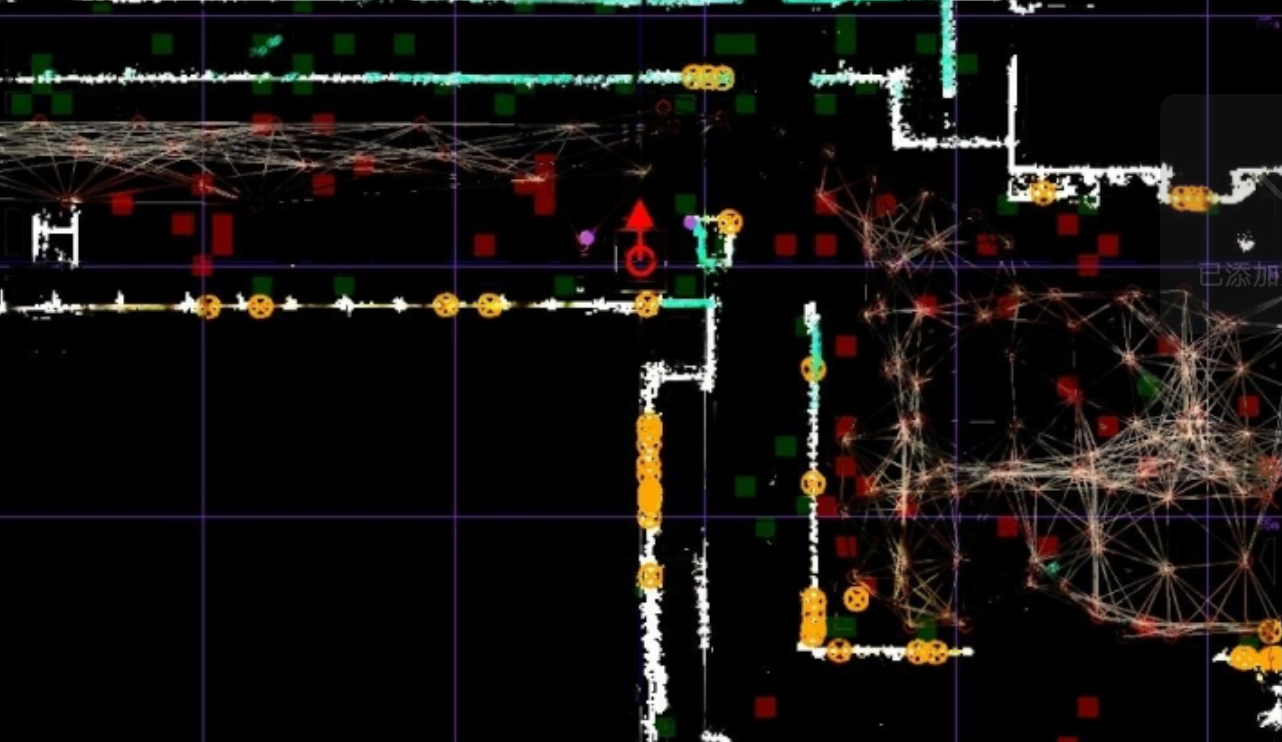
赤蟹使用自研的,基于显卡高速绘制的地图引擎,只需要笔记本级别的算力,就能流畅显示50000个地图元素(站点、路径、图片及车体等)的能力。

⭕ 开了挂的地图编辑器
百剑混合调度系统兼容直接导入仙工,科聪等激光Slam控制器的地图,具有完善的地图编辑功能,也可以直接导入CAD或者通过接口API,导入其他品牌不同技术栈的机器人系统的地图。
⭕ 属性配置
开发引擎中,有地图元素模型(车体、站点、路径等),内置了算法集,通过在属性栏简单的修改值,即可完成多品牌的机器人,不同场景模式的适配。
⭕ 赤蟹IDE引擎用户的知识产权,脚本编程(二次开发)
开发引擎,提供了脚本编辑器,用户开发引擎,可以满足任何项目的软件实现:APS+MES+WCS+RCS+SCADA的工具链
- 混合调度系统的开发
- 多频频机器人的通讯协议对接
- 机器人,智能设备的反向控制和调度。
- 生产数据的采集和BI分析
- 与机器人的第三方系统对接,联合调度。
内嵌有程序调试器(Debug)功能,让用户可以方便的进行脚本程序调试,例如“断点”、“单步执行”、“查看变量”等。
⭕ 低代码
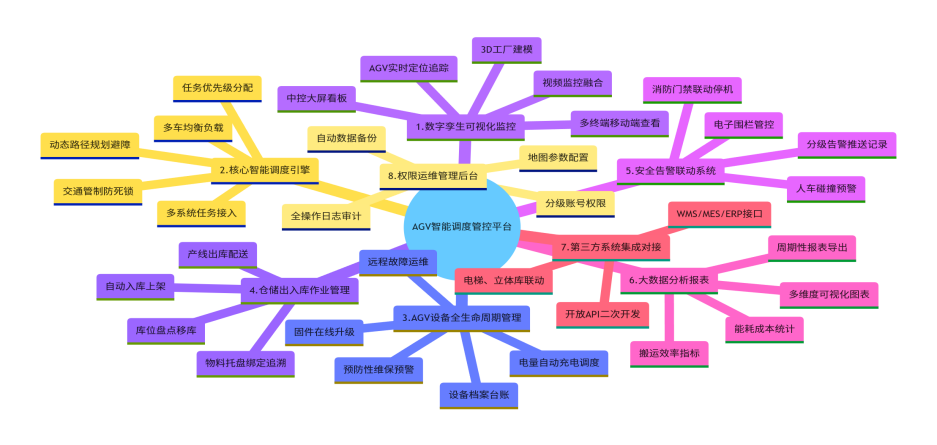
低代码,AI辅助Vibe coding,0代码!全自动化看板。
⭕ 敏捷开发APP
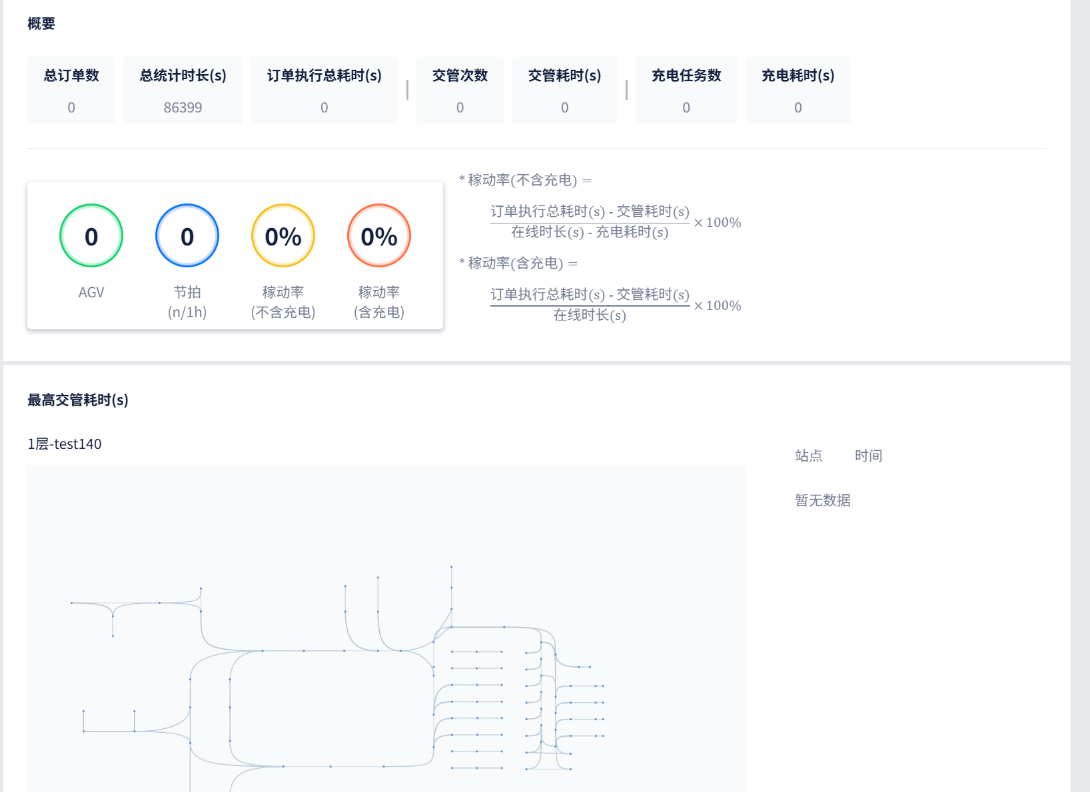
混合调度系统,在混乱的商业环境中产生,所以一定要简单,而且应用落地要快:
- 地图快捷设计
- 工具和算法的快速配置(属性管理器)
- 支持仿真,项目实施前即可完成整厂运行部署
- 丰富的脚本API,用户只需要极少量的脚本代码即可实现复杂的流程控制与设备控制
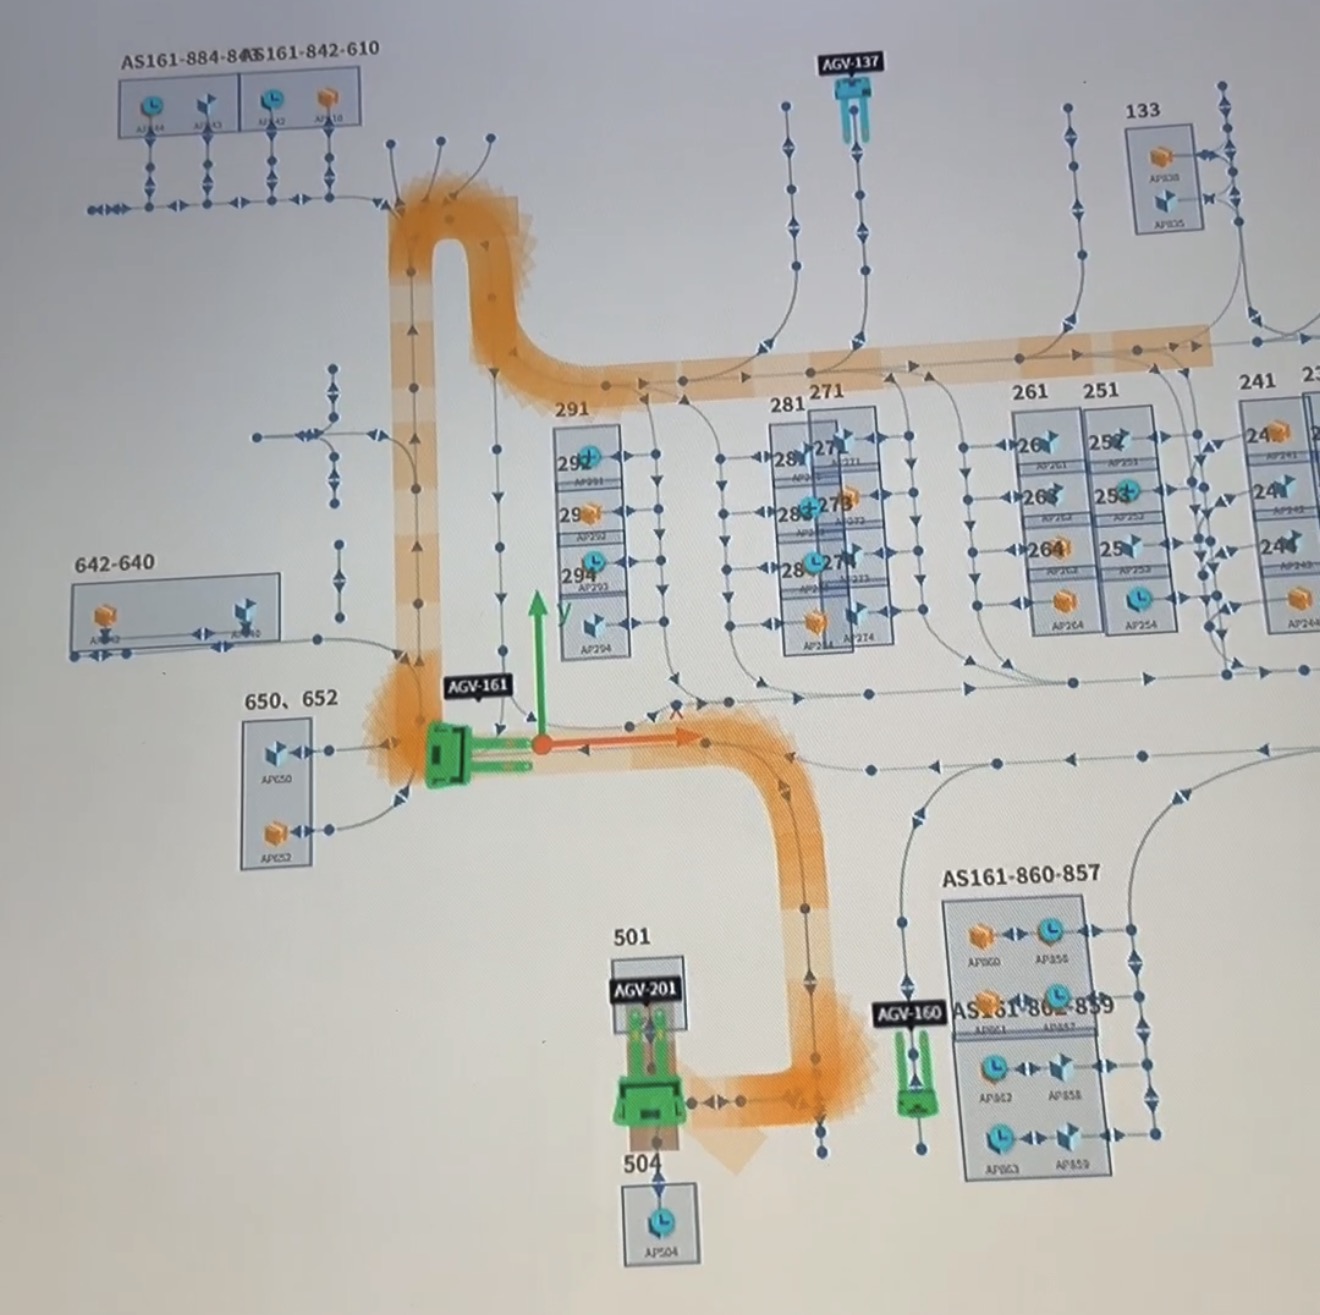
⭕ C/S客户端到服务端,B/S浏览器到服务端,双架构!
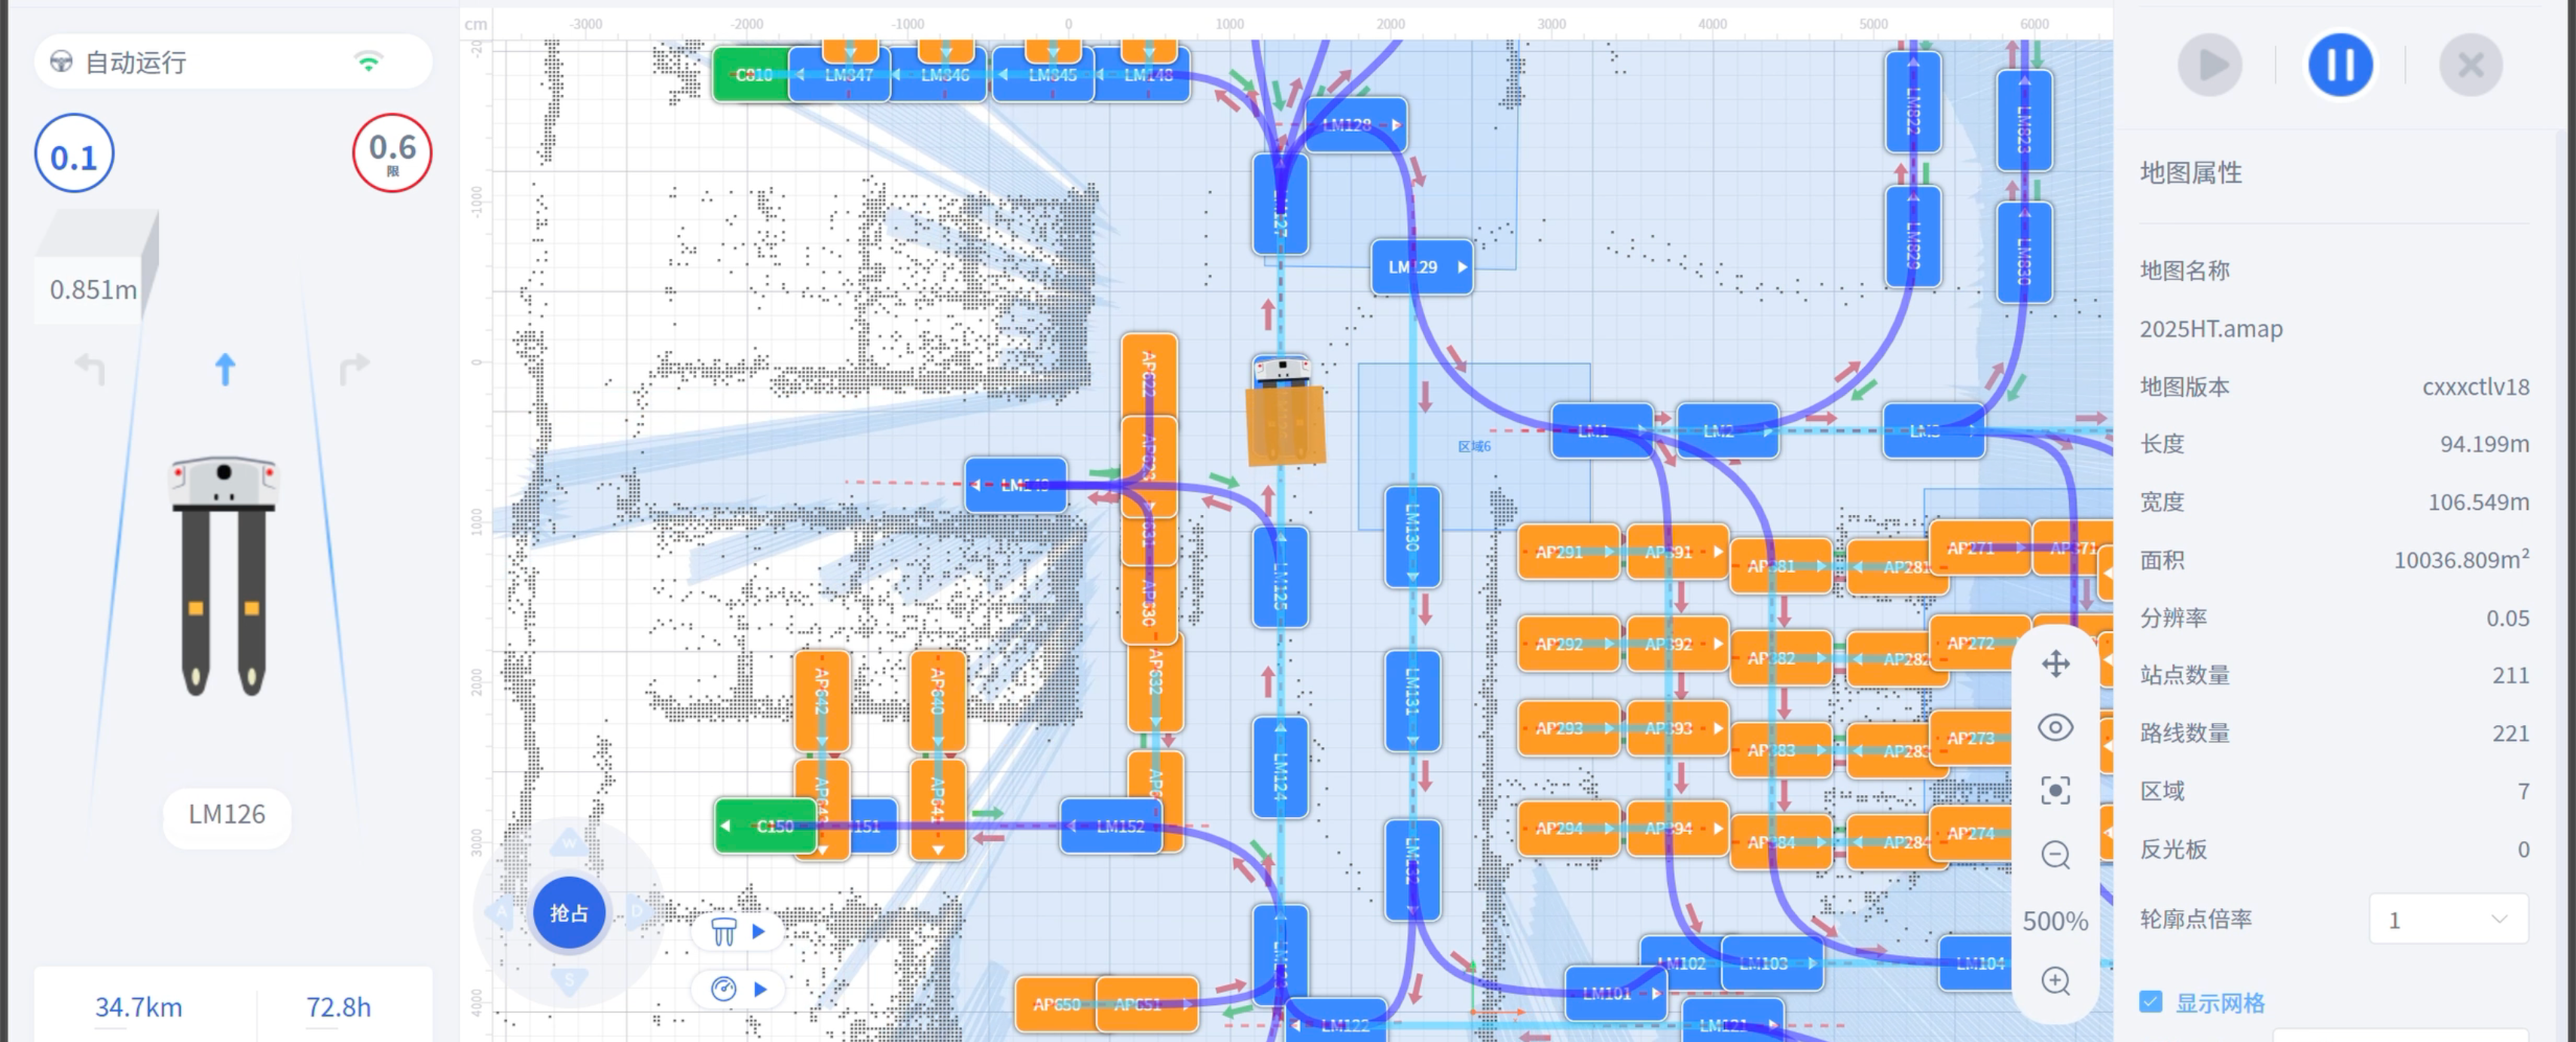
信创的过程中,越来越多的客户希望混合调度系统能跨平台使用,windows,Linux等环境跨平台使用,所以百剑混合调度系统采用双架构的方案,在算法层面追求极致的运算速度,在地图绘制层面追求极高的操作流畅度,在多平台应用上追求开箱即用。
- C/S架构
- 即运行在Windows/Linux上的专用UI界面,也是用户主界面。C/S架构具有最优的硬件设备调用性能,所以例如Unity、WPS、AutoCAD,Solidworks等与性能相关的系统都一定优先选择该架构方案。
- B/S架构(Web端架构)
- 系统运行在工控机/服务器上,通过Web浏览器进行访问的UI界面。由于使用Http通讯,使得Web端架构可以运行在任何一个具有浏览器功能的设备上,该架构主要用于看板BI、中央大屏、叫料的PAD,扫码枪等。
⭕ 混合调度的妙用:软件仿真和数字孪生
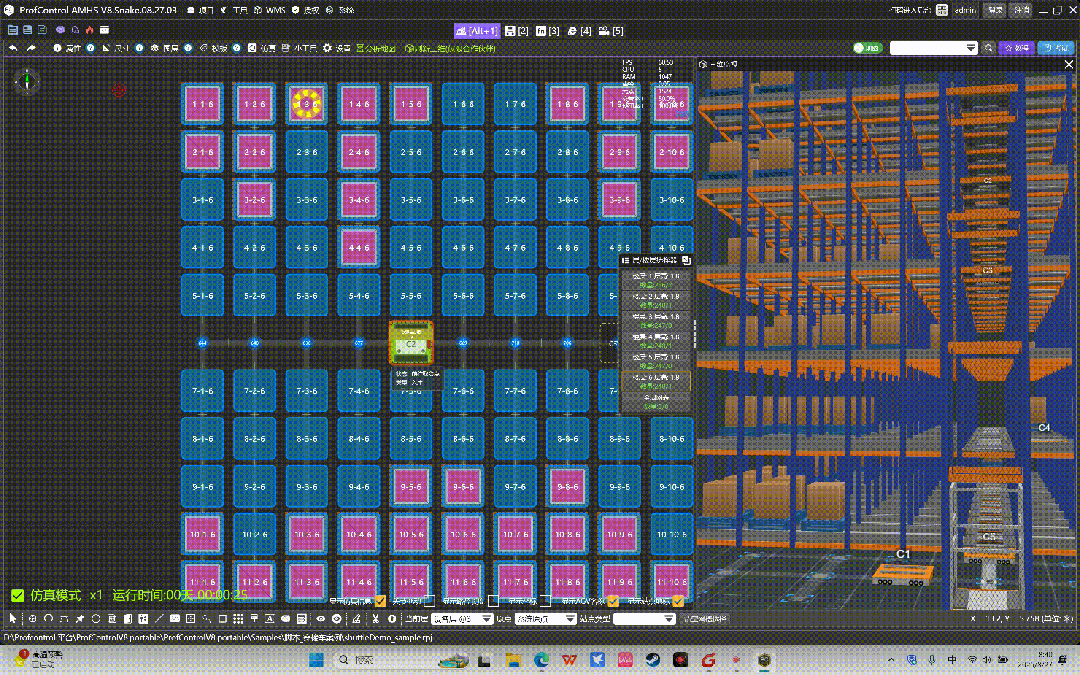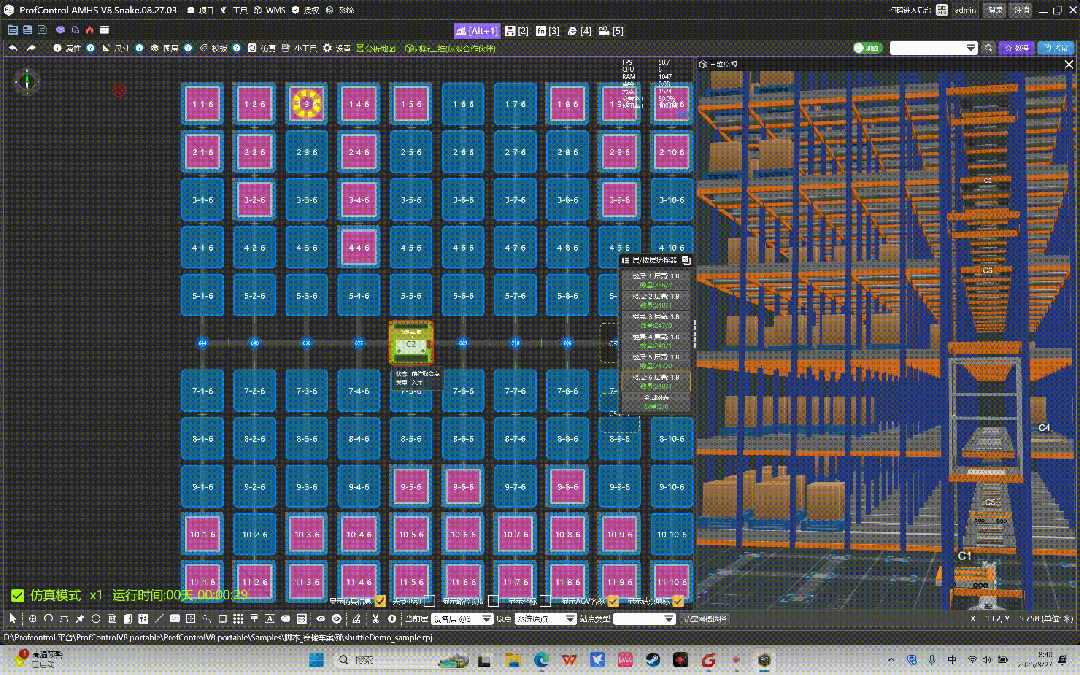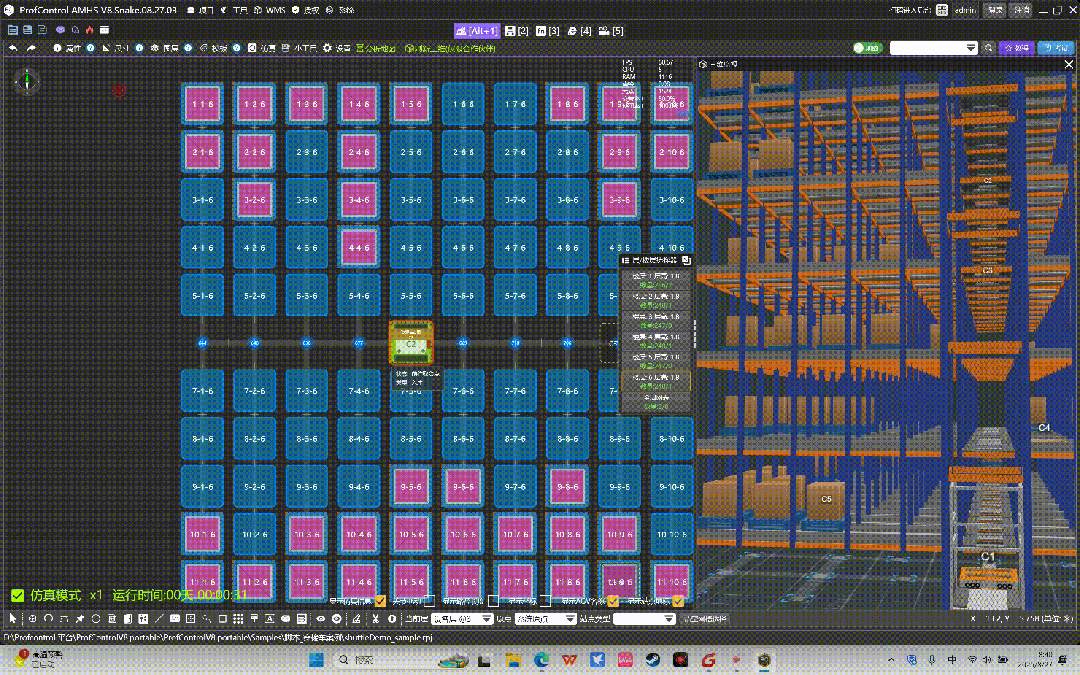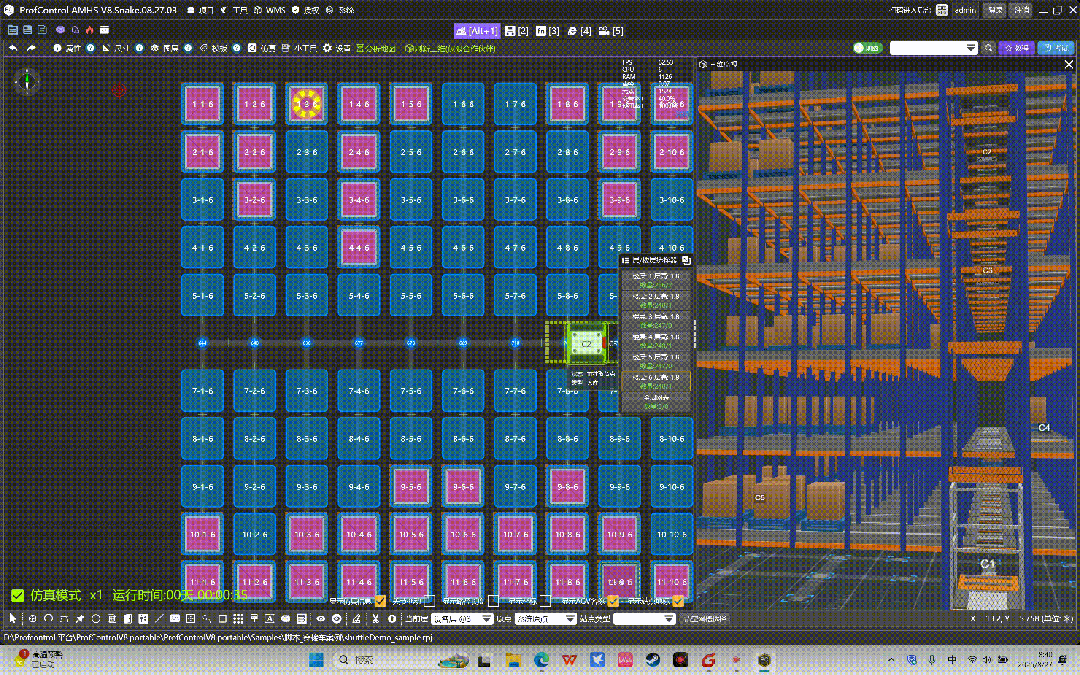
困扰客户的混合调度问题,其实在做物流规划方案时就可以根治,百剑混合调度系统提供了软件仿真和数字孪生功能。通过软件仿真,在交付机器人项目之前,就可以验证机器人方案的可行性,搭建仿真环境,进行纯软件模拟运行,能获得竞争优势有:
- 友商提供ppt方案,而你提供视频孪生方案。
- 机器人项目中规划的方案缺陷,方案性能都可以被验证。
- 物流机器人的数量,交通管制的拥堵情况,生产节拍是否满足等,提前验证。
- 提前开发好业务流程,提前开发好客户UI页面,大大缩短软件开发时间,和项目交付的周期。
⭕ 极其丰富的工具链
一个好的调度系统,应该是all in one的工具集合:
- 属性配置器
- 告警窗口
- 任务监视窗口
- Log日志自动记录工具与查看工具
- 脚本API查看器
- 数据库查看器
- 脚本变量监视器
- 快速信号查看器
- 列表显示器
- 超级配置中心
三、混合调度系统的性能(可以下载软件测试)
⭕ UI性能
UI性能主要评估在大量地图元素下,整体系统的流畅度。
- 1.大地图规模下,系统平均帧率在50000个地图元素的场景下,按照下文推荐配置的硬件条件,帧率不低于60fps。
- 2.大地图规模下,窗体响应延迟在50000个地图元素的场景下,打开各窗口延时时间小于100ms。
⭕ 通讯性能
通讯性能主要评估同时建立连接的数量,该性能与通讯库的处理方式相关。
- 1.最大通讯链路数以Tcp/IP链路为例,并发通讯数不少于1000条。
- 2.通讯响应时间仅测量应用层通讯响应,不计算AP-CP的硬件响应,在200条Tcp/IP链路下,平均并发响应时间为1-5ms。
- 3.通讯保活率(KeepAlive)不考虑AP-CP硬件断链的情况,系统通讯保活率100%。通讯不会因为软件系统被迫中断。
⭕ 路径规划性能
路径规划性能评估复杂路径情况下,系统对于路径规划的速度。
- 1.超大规模地图在10000个节点的棋盘格地图,100辆Agv的测试环境下,在 不打开 结构干涉 算法情况下,平均导航时间30ms。在10000个节点的棋盘格地图,100辆Agv的测试环境下,在 打开 结构干涉 算法情况下,导航时间范围为[500ms – 1200ms]。
- 2.超远距离导航在10000个节点的棋盘格地图,100辆Agv的测试环境下,在 不打开 结构干涉 算法情况下,左下角导航到右上角的导航时间250ms。一个棋盘格地图中,左下到右上是对角线长度也是最远距离。在10000个节点的棋盘格地图,100辆Agv的测试环境下,在 打开 结构干涉 算法情况下,左下角导航到右上角的平均导航时间3600ms。
⭕ 交通管制性能
交通管制性能评估:
- 1.交管计算效率(路径规划完成后,计算出确认路径的时间)在900个节点的棋盘格地图中,10辆Agv的测试环境下,交管计算计算时间范围为[2ms-45ms]。在2500个节点的棋盘格地图中,30辆Agv的测试环境下,交管计算计算时间范围为[20ms-220ms]。
- 2.拥堵解算效率(交管后解除交管的时间)棋盘格地图解算难度低,在2500个节点的棋盘格地图中,30辆Agv的测试环境下,平均拥堵解算时间为5s。在以长直路为主的,1000个节点的地图中,50辆Agv的测试环境下,平均拥堵解算时间为13s。
- 3.车辆稼动率(运动车辆数/总车辆数)棋盘格地图由于关联路径多,所以车体稼动率高,一般可以达到75%以上。以长直路为主的地图,如果临时停靠点少,车流量大,车辆稼动率一般在50%-60%左右。
⭕ 最大设备接入数
最大设备接入数是几种性能指标的结合指标,它主要考察“通讯性能”、“路径规划性能”及“交通管制性能”这三个方面
- 1.最大Agv/Rgv/穿梭车等接入数棋盘格地图中,最大Agv接入数不低于150台。当需求超过这个数量,请在推荐配置的基础上提高硬件配置,主要需要提高CPU的配置。环行线路下,最大Agv接入数不低于300台。当需求超过这个数量,请在推荐配置的基础上提高硬件配置,主要需要提高CPU的配置。
混合调度系统
Industrial Mixed Fleet Scheduling System
- AGV
- RGVs
- 叉车
- 晶圆搬运车
- 晶圆花篮车
- 重载AGV
- Kiva
- 穿梭车
- 四向穿梭车
- 堆垛机
- 协作机器人
- 无人卡车(矿卡)
- 电动门
- 电梯(包含升降梯和普通电梯)
- 转盘
- 输送线
- 机器人(机械手)
- 滚筒线
- 皮带线
- 红绿灯
- 区域示廓灯
- 射灯
- 地面安全灯带
- 电子围栏
- 道闸
- 联动安全门
- 安全光栅
支持所有工业领域的基础通讯方式,其中常用的部分系统提供了迅捷开发工具,包括:
- TCPTCP/IP (TCP)
- TCPTCP/IP (UDP)
- MODModbus
- WEBHttp
- MQMQTT
- S7S7
- OPCOPC
目前已直接支持”仙工”、”科聪”、”斯坦德”、”新松”等控制协议。任何厂家的任何设备均可以通过通讯脚本开发进行对接。
七、混合调度系统的申请测试:
赤蟹IDE开发引擎,正在打造移动机器人行业的技术社区,提供会员制的开源服务 ,Github代码仓库,如果您是在机器人行业,寻找混合技术的平台,欢迎加微信了解。
