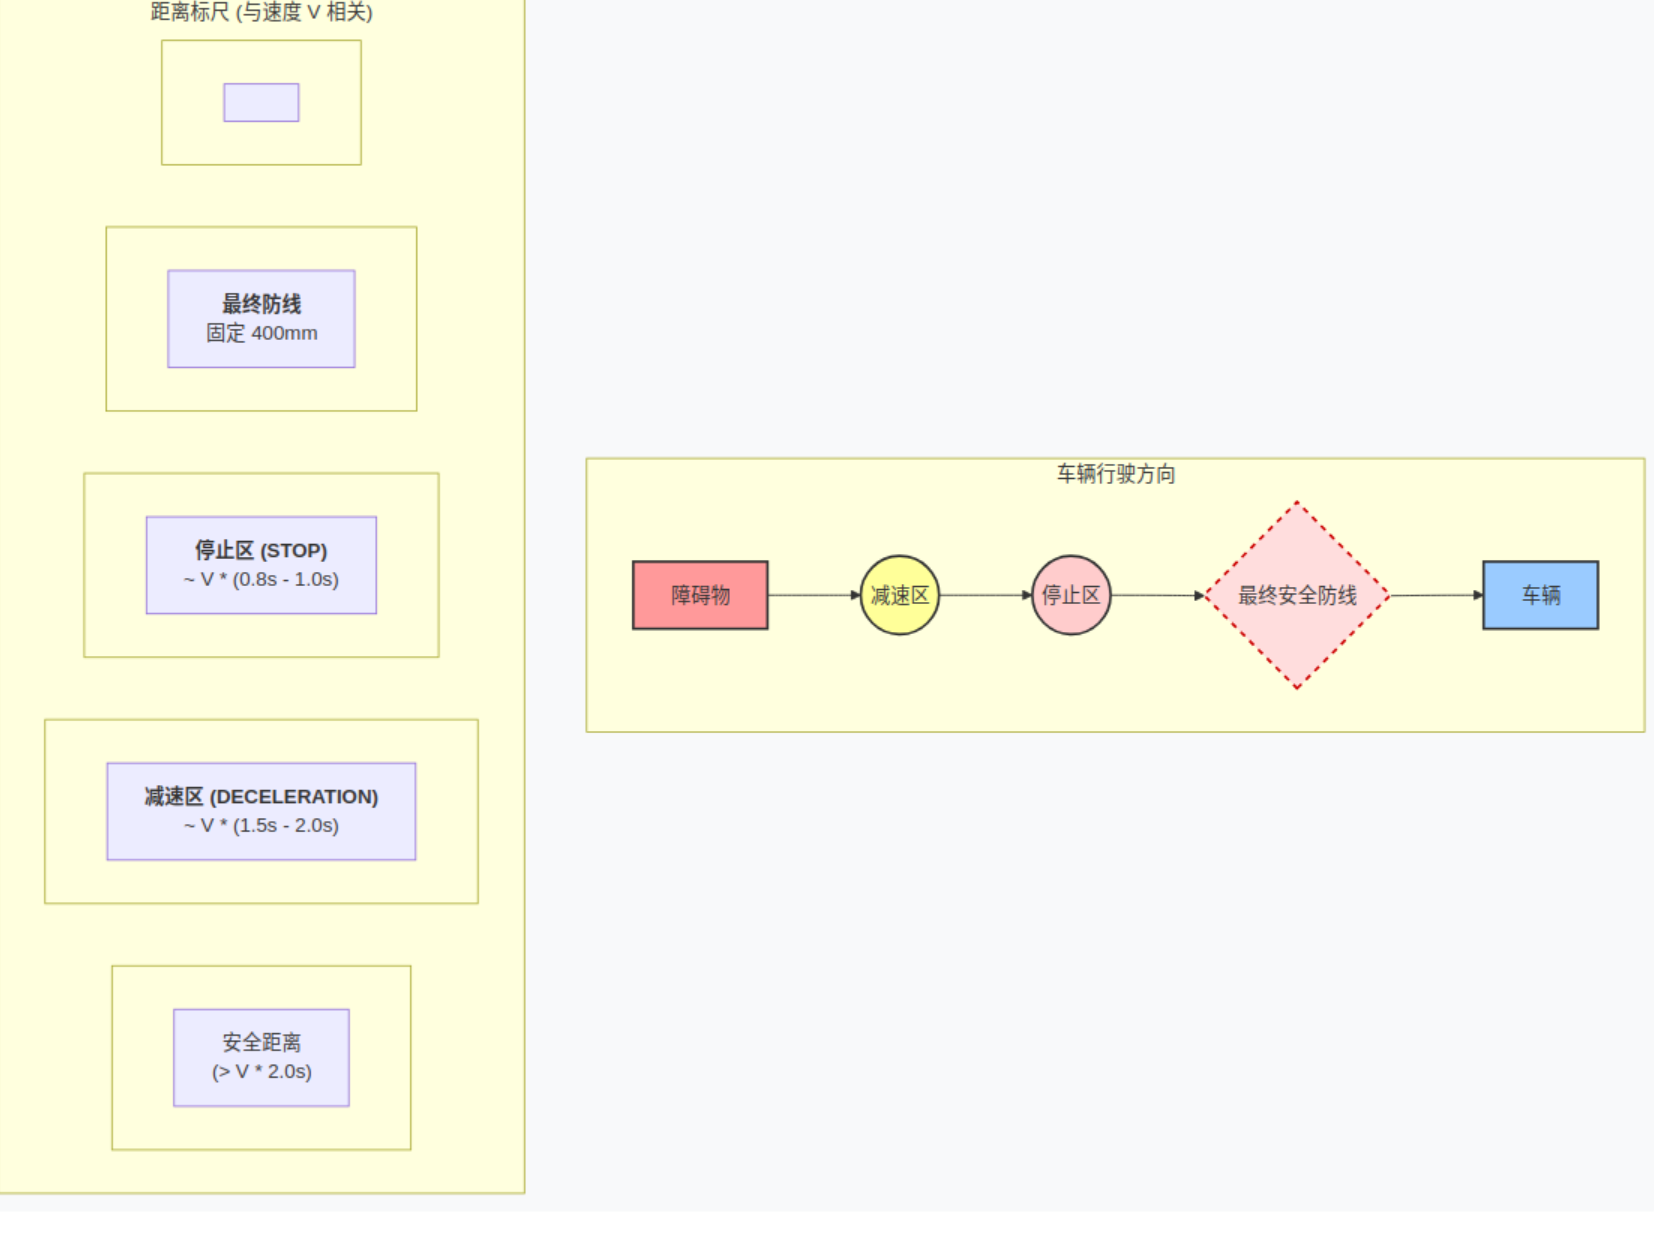
第一部分:模型防撞配置
- 模型列表与防撞模型
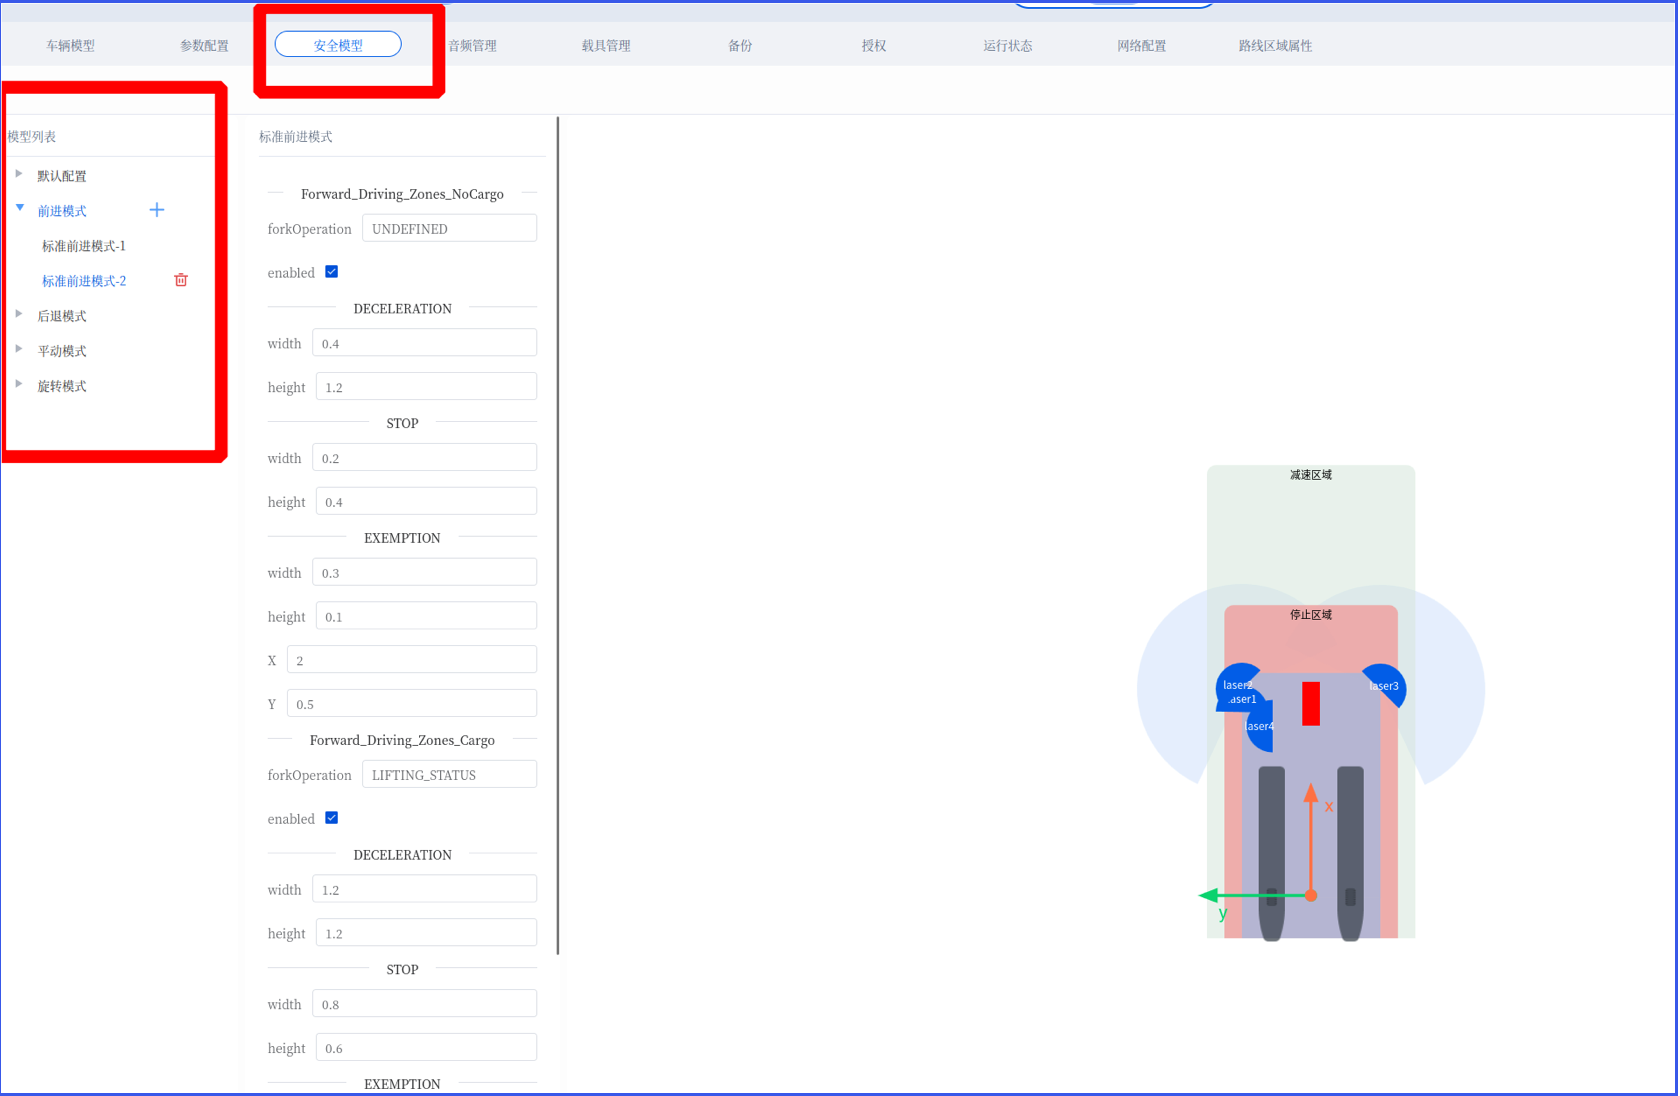
- 运动模式:前进、后退、平动、旋转、默认配置,每种模式独立设置安全方案。
- 多Profile管理:同一运动模式下可创建多个防撞模型(如“标准场地”“窄通道”),通过路线/区域手动切换。
- 默认配置:定义车辆物理轮廓(Global_Chassis),是所有防撞计算的基础。
- 防撞区域组(Zone Group)
- 载货状态绑定:
forkOperation参数(UNDEFINED=空载,LIFTING_STATUS=载货)决定区域组自动生效条件。 - 启用开关:
enabled勾选后该组内所有区域生效,可临时禁用整组。
- 具体防撞区域
- 三种功能区域:
- 减速区(DECELERATION):触发减速。
- 停止区(STOP):触发紧急停车。
- 豁免区(EXEMPTION):忽略内部障碍物(用于屏蔽货物、自身部件)。
- 矩形区域参数(前进/后退/平动):
width:左右侧向延伸距离。height:前后方向总宽度。
- 豁免区定位参数:
X:中心点前后偏移(正为前方)。Y:中心点左右偏移(正为左侧)。
- 圆形区域参数(旋转模式):
radius:半径。rotateEffectiveAngle:有效扇形角度(度),仅检测该方向障碍。
- 保存与应用
- 配置需依次执行“保存→推送→重启”,新模型在下次任务下发时自动加载。
第二部分:IO防撞配置
- IO防撞雷达(左/右/上)
- 功能:控制硬件雷达是否在当前路段激活。
- 配置:勾选“是”则启用,雷达检测到障碍时触发减速/停止;不勾选则忽略雷达信号。
- 典型场景:贴墙行驶时禁用一侧雷达,通过限高门时禁用上方雷达。
- 最终物理IO防撞
- 插尖光电防撞:货叉尖端传感器,插货时检测遮挡立即停车,建议始终开启。
- 触边防撞:车体边缘物理传感器,挤压触发急停,最后一道防线,建议始终开启。
- 配置建议
- 默认全开保安全;特殊路段按需临时禁用特定雷达;插尖与触边防撞非特殊不关。
建议操作步骤与配置推荐
- 必要步骤
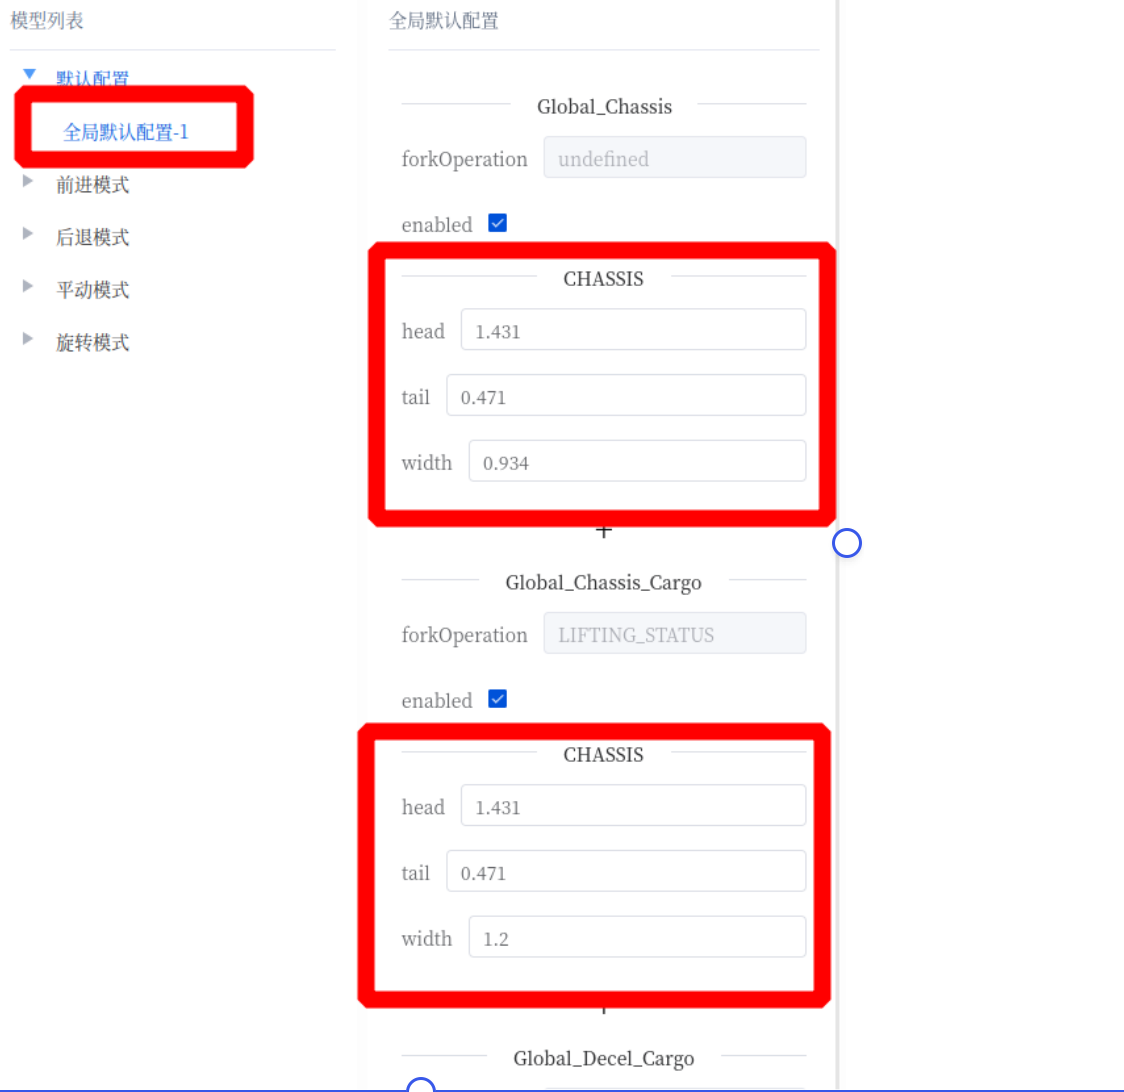
- 步骤2(前进模式):配置空载(_NoCargo)和载货(_Cargo)区域组,包括减速区、停止区,以及载货豁免区(屏蔽货物干扰)。
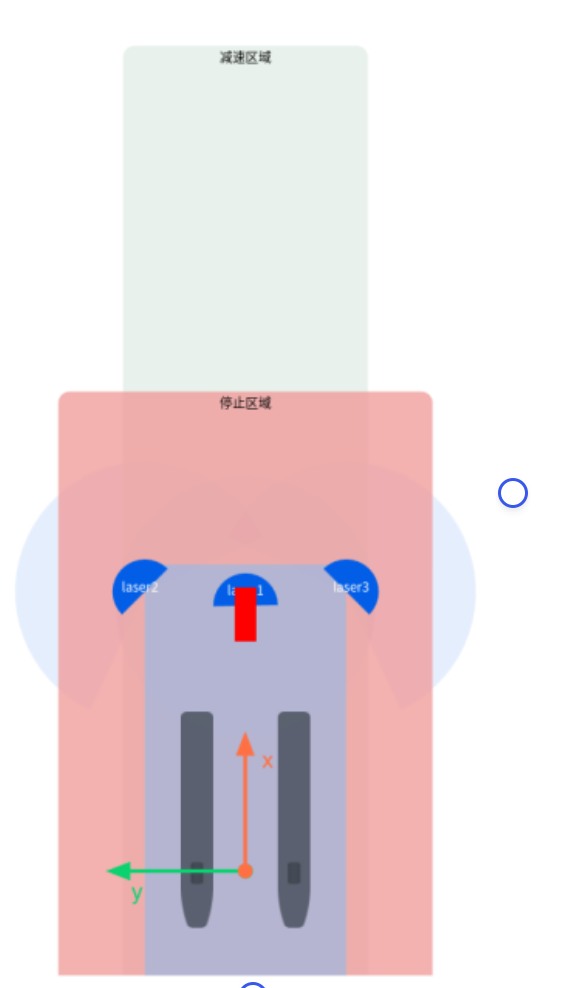
- 步骤3:保存、推送、重启、验证。
- 配置原则