
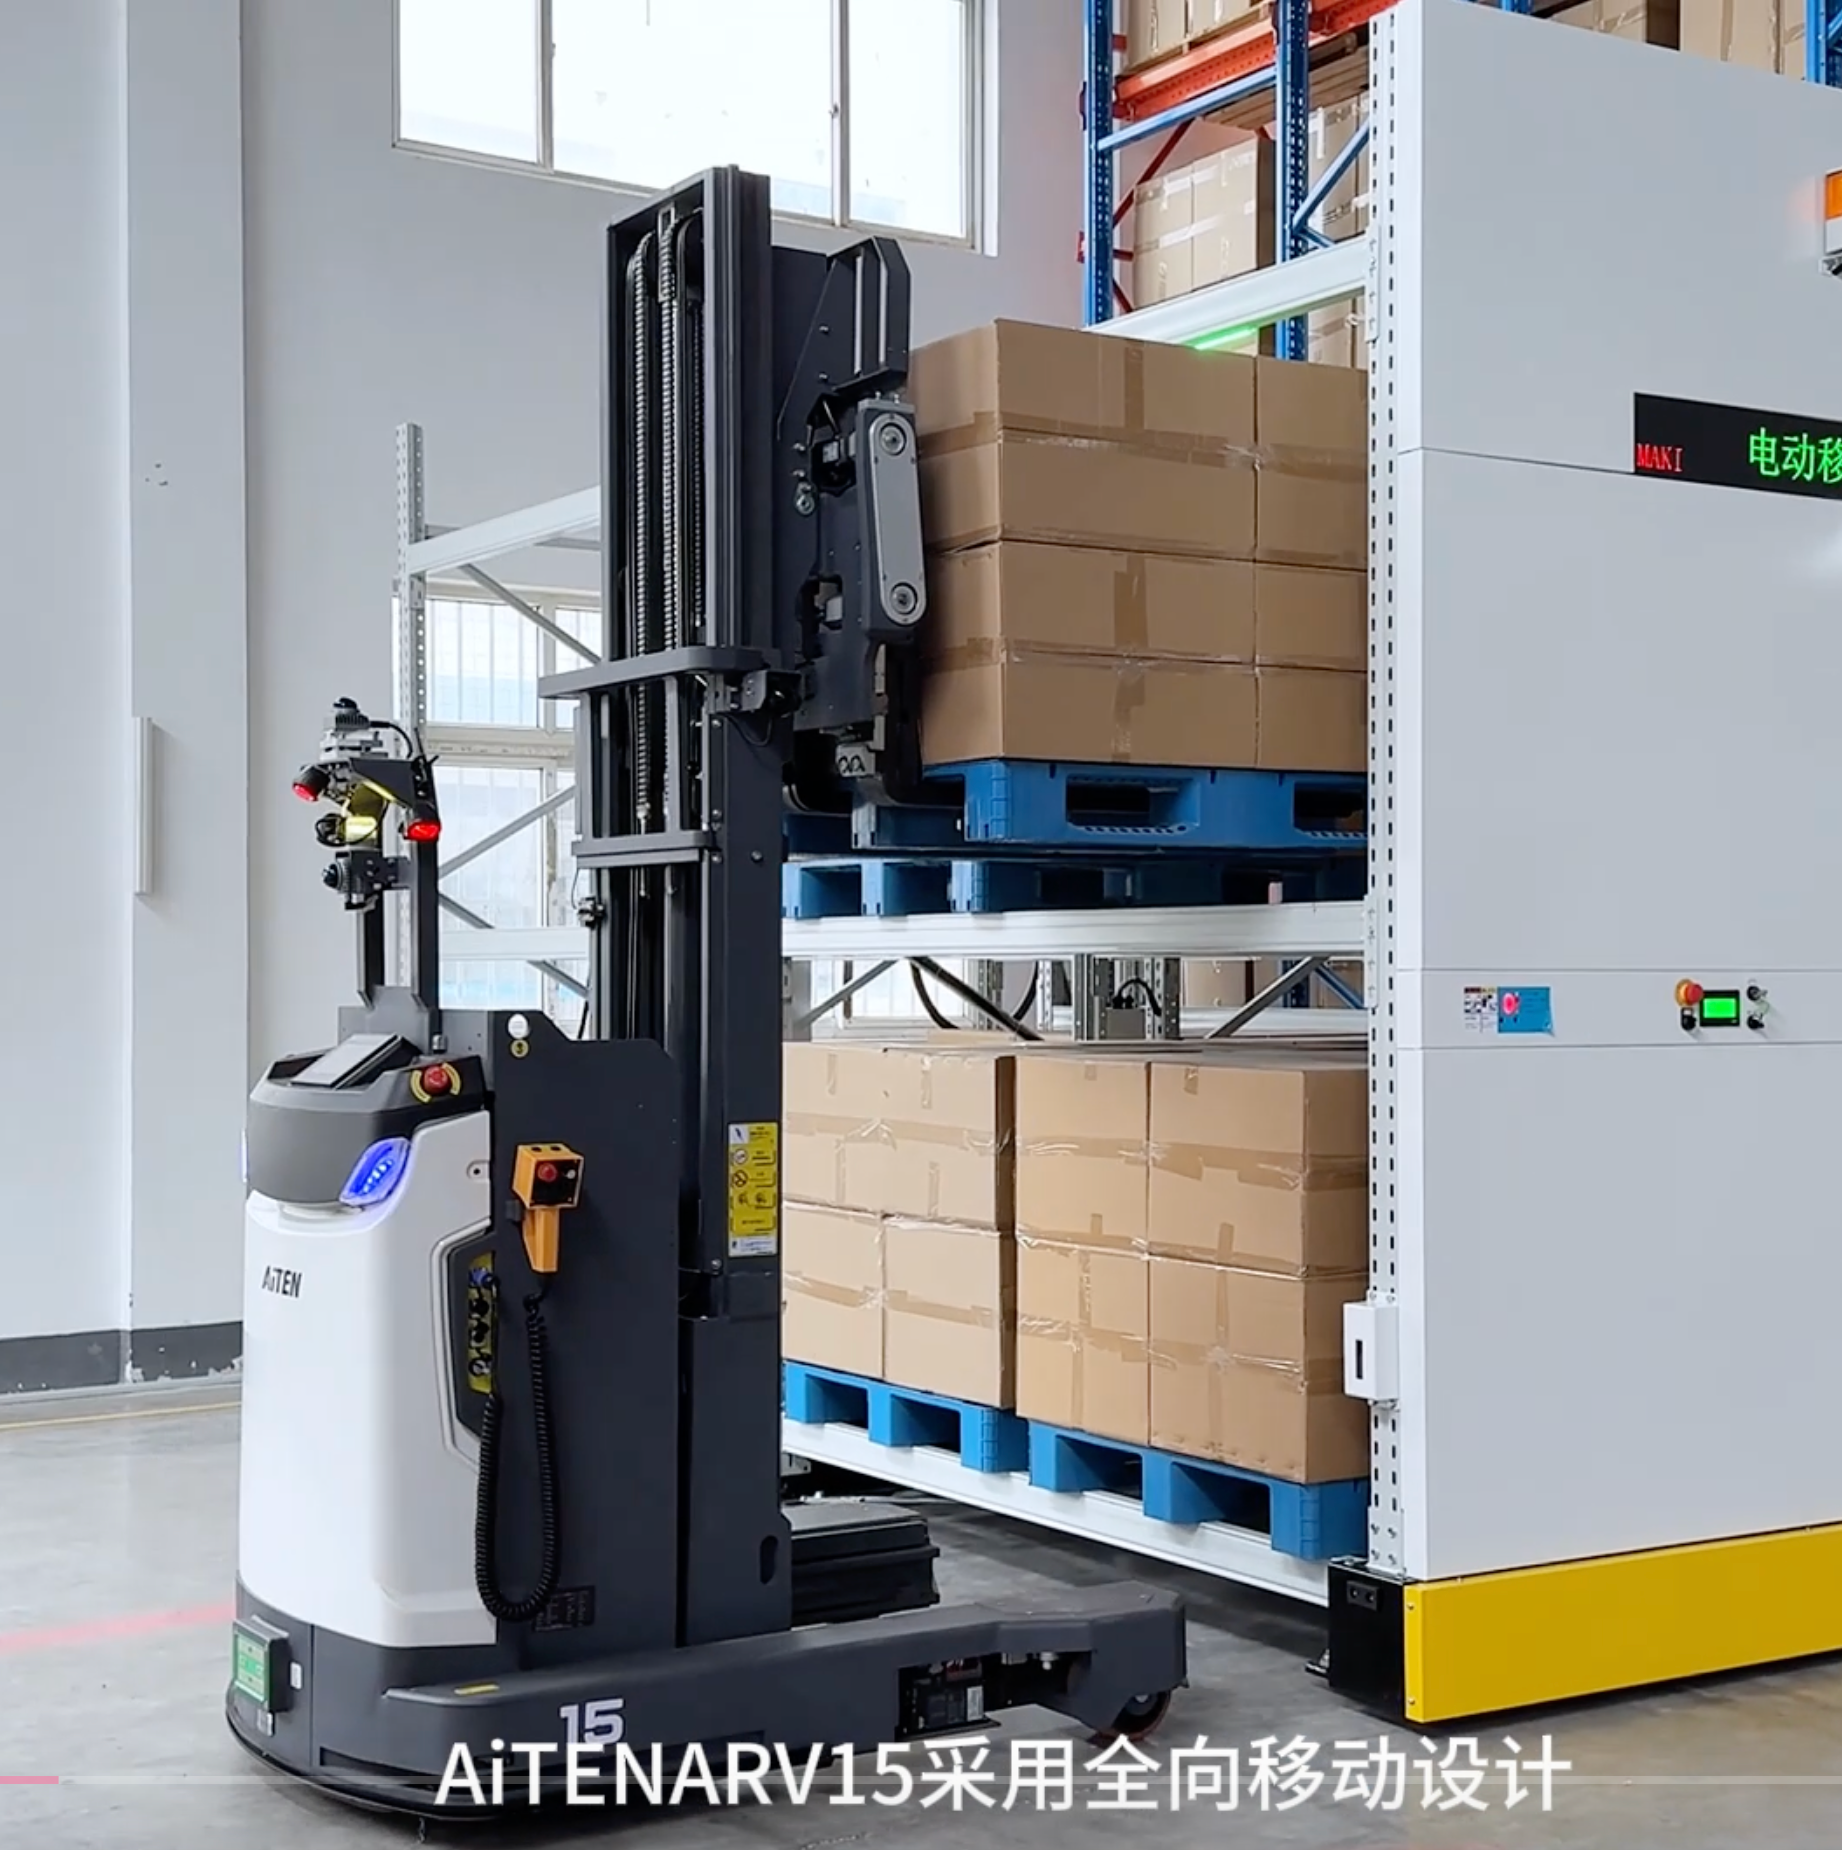
雷达开关使用
导航雷达
在浏览器输入小车ip地址进入RCS操作页面,点击 设备管理——车辆模型——Laser,Laser1一般默认作为主导航雷达,enabled表示是否启用此雷达,若启用则勾选,不启用取消勾选并保存推送。
避障雷达
点击 设备管理——车辆模型——Laser,Laser2-laser7为避障雷达,enabled表示是否启用此雷达,若启用则勾选,不启用取消勾选并保存推送。
3、门架下探雷达
点击 设备管理——参数配置——安全参数,找到enableForkObstacleCheck 货叉下防撞检测 参数,勾选则启用此雷达,若不启用此雷达,取消勾选并点击保存按钮,重启生效。
避障距离设置如下图所示:
二、货叉俯仰角度设置
1、手动
点击 主页——手动货叉
,俯仰角度范围(-3°/5°),上俯仰最大5°,下俯仰最大-3°
自动任务
添加俯仰功能自动任务,选择货叉俯仰动作,设置俯仰角度
三、门架前后移动
1、手动
点击 主页——手动货叉
,可以设置前后移动的速度
自动任务
添加门架平移功能自动任务,选择货叉平移动作,设置平移距离(不要超过门架行程)
避障边界设置
通过区域来设置防撞距离、防撞精度等属性
防撞跌落检测功能设置
小车在做取放货自动任务的过程中,货物跌落小车会触发报警并停车
添加跌落检测任务,选择 物体检测——设置跌落检测开始/停止动作
车辆横移设置
车辆横移是指车辆按固定角度在路径上做平动,其中GLOBAL表示平动,orientation表示车头的朝向角度;
栈板识别的托盘参数配置
- 软件配置中有个物体检测规划功能开关,如果为 false,则执行固定路线,盲取;如果为 true,则执行基于托盘检测的自由规划路线。
如果要用托盘识别取货功能,务必设置为 true.
- 上述标定不涉及感知目标(例如托盘、料笼等)的参数设置,只是感知雷达本身的位姿参数。
在开始取托盘之前,还需要根据托盘的实际尺寸,在前端界面填入参数:
RDS操作映射配置
RDS中部分操作映射配置方式如下:
栈板识别
如图配置 AP3113 点的栈板识别操作,需先找到 AP3113-pick 这条映射,进入编辑,按如图所示修改参数即可。
节点:选择识别点——取货点的前置点
操作:detectObject
参数名称:objectType
参数值:palletPick
前后移
如图配置
操作:drop
参数名称:depth
参数值:输入前后移距离
边走边举升
如图配置

